
Visningar: 0 Författare: Webbplatsredaktör Publiceringstid: 2026-10-29 Ursprung: Plats


I Non-Destructive Testing (NDT) och kvalitetssäkring är det bara halva striden att identifiera en defekt. Att avgöra om en spricka eller korrosionsgrop överskrider tillåtna toleranser kräver exakt dimensionsmätning. Du kan inte bara gissa hur allvarliga strukturella skador är baserat på en suddig bild. Noggrannhet avgör om en maskin körs säkert eller misslyckas katastrofalt.
Standardmikrokameror lider av optisk förvrängning. Denna brist gör beräkningar på skärmen pixel-till-millimeter farligt opålitliga för kritisk infrastruktur som turbiner eller rörledningar. Att använda skeva bilder för geometrisk analys inbjuder till massiva mätfel. Det utsätter hela verksamheten för stor risk.
En industriell endoskopkameramodul kan mäta defektstorlek med hög noggrannhet. För att uppnå detta krävs konstruerad distorsionskorrigerad optik och mycket stabila fokalparametrar. Du måste också para ihop den här avancerade optiken med rätt mätprogramvara, såsom stereo- eller 3D-fasmappingssystem, för att extrahera tillförlitliga dimensionsdata.
Användning av vanliga konsumentkameramoduler för NDT leder direkt till falska positiva eller falska negativa. De genererar opålitliga datamängder. Falska positiva resultat orsakar omotiverade stillestånd, vilket tvingar underhållsteam att dra isär sunda maskiner. Omvänt leder falska negativ till katastrofala utrustningsfel. Du behöver kvantitativ tillförlitlighet från dina inspektionsverktyg, inte bara en någorlunda tydlig bild.
Ultrakompakta linser lider naturligt av kraftiga cylinder- och nålkuddeförvrängningar. Fatförvrängning buktar bildens mitt utåt. Nålkuddeförvrängning klämmer mitten inåt mot brännpunkten. Båda effekterna böjer de upplevda kanterna av perfekt raka defekter. Du kan inte kartlägga platta, linjära koordinater på en krökt optisk rendering exakt. Standardlinser förvränger geometrin innan programvaran ens analyserar pixlarna.
Ojämn LED-belysning introducerar en annan kritisk variabel i mätekvationen. Direkt belysning skapar tunga skuggor på ojämna reflekterande ytor. Intensivt ljus orsakar också 'blomning' där ljusa fläckar tvättar bort viktiga kantdetaljer. Dessa artefakter krymper eller utökar på konstgjord väg de upplevda gränserna för en spricka eller korrosionsgrop. Korrekt ljusspridning är absolut oförhandlingsbar för noggrann defektstorlek.
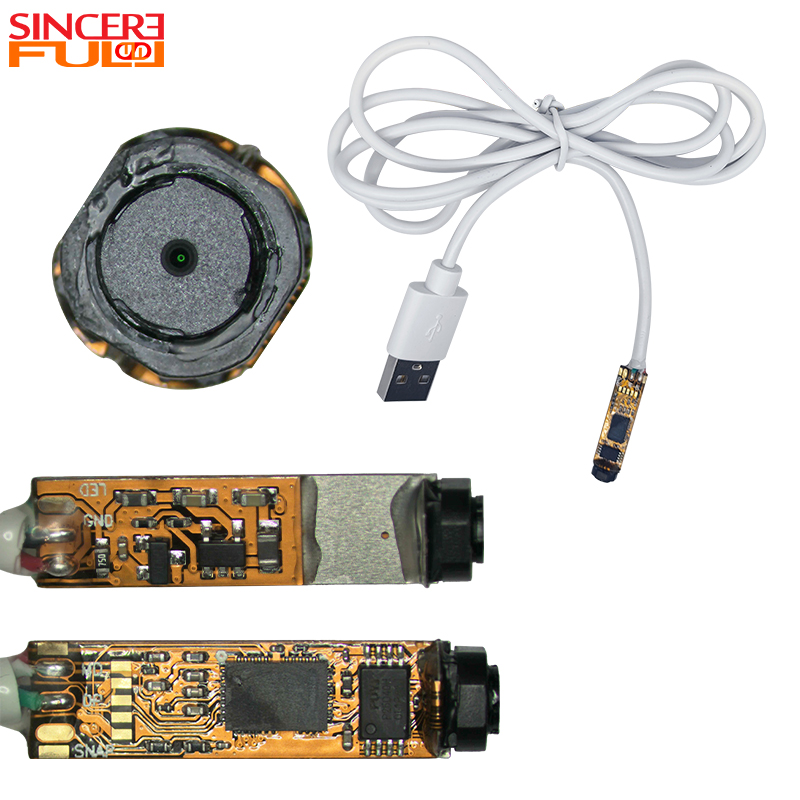
Olika modulkonfigurationer möjliggör specifika typer av kvantitativ analys. Du måste välja hårdvara byggd explicit för mätuppgifter. Off-the-shelf komponenter saknar helt enkelt den optiska trohet som krävs för submillimeterbedömningar.
Ingenjörer använder asfäriska linsdesigner för att minimera bildförvrängning i periferin. Dessa komplexa linsformer bibehåller raka linjer över hela synfältet. De förhindrar den töjningseffekt som är typisk för vanliga vidvinkelmikrolinser. En platt optisk profil säkerställer enhetlig pixeltäthet från mitten till kanten.
Optisk korrigering på hårdvarunivå slår mjukvarubaserad efterbehandling varje gång. Programvaran sträcker ut pixlar för att platta till en bild och interpolerar data som du inte kan lita på helt. A endoskopkameramodul med låg distorsion fångar sann geometri på ett naturligt sätt. Den bevarar mätintegriteten i det exakta ögonblicket ljus träffar sensorn, vilket ger mätalgoritmer en ren baslinje.
En låst brännvidd upprätthåller ett matematiskt konsekvent förhållande mellan pixlar och fysiska dimensioner. Autofokussystem justerar hela tiden detta förhållande när de letar efter klarhet. Denna kontinuerliga justering förstör baslinjekalibreringen. Låst optik säkerställer att förstoringsförhållandet aldrig fluktuerar oväntat under ett inspektionspass.
Idealiska användningsfall inkluderar interna rörinspektioner och utvärderingar av motorportar. I dessa begränsade miljöer förblir avståndet till målet känt och konstant. Att använda en endoskopkameramodul med fast fokus från sidan garanterar repeterbar, mycket exakt dimensionering längs rörväggen. De stela parametrarna tar bort närhetsvariabler från dina beräkningar.
Att beräkna djup kräver mer än ett enda standardobjektiv. Moduler med dubbla linser (stereo) tar två lätt förskjutna bilder samtidigt. Mätmjukvaran triangulerar dessa två perspektiv för att beräkna djupet exakt. Den efterliknar människans binokulära syn för att kartlägga rumsliga relationer.
Gitterprojektionsmoduler representerar ett annat avancerat tillvägagångssätt. De projicerar strukturerade ljuslinjer direkt på inspektionsytan. Kameran läser av den geometriska deformationen av dessa linjer när de draperas över en defekt. Programvaran använder dessa deformationsdata för att bygga en mycket exakt 3D-ytakarta, som beräknar djup, bredd och längd samtidigt.
Inköpsteam måste noggrant utvärdera specifikationer under urvalsfasen. Du behöver specifikationer som direkt översätts till påtaglig mättillförlitlighet. Låt oss undersöka de specifika dimensionerna som definierar högprestanda industriella endoskopkameramoduler.
Högt antal megapixlar betyder ingenting om objektivet introducerar kraftigt digitalt brus. Signal-to-Noise Ratio (SNR) måste förbli hög under industriella ljusförhållanden. Hög SNR tillåter mjukvarualgoritmer att upptäcka defekta kanter skarpt och exakt. Suddiga, brusiga kanter skapar en enorm felmarginal vid beräkning av submillimetermått.
Du måste noggrant begränsa det optimala brännviddet. Defekten måste sitta perfekt inom modulens maximala optiska klarhetszon. Om motivet glider utanför skärpedjupet (DoF), förstör en liten kantsuddighet pixelberäkningen. Precision kräver att man upprätthåller strikt närhetskontroll under inspektionsprocessen.
Industriella miljöer producerar intensiva vibrationer och fysisk påverkan. Den interna sensorn och linsjusteringen måste motstå dessa fysiska stötar. Även mikroskopiska fysiska förskjutningar inuti cylindern ogiltigförklarar omedelbart din mätkalibrering. Robust hölje är avgörande för att bibehålla optisk geometri.
Hårdvaran är bara så exakt som den operativa implementeringen. Du kan inte dra noggrannhet ur en låda bara genom att slå på en enhet. Det kräver strikt efterlevnad av förfaranden och miljökontroll. Operatörer måste förstå de fysiska begränsningarna hos sina optiska verktyg.
Moduler kräver noggrann rutnätskalibrering före driftsättning. Du kartlägger den specifika linsens distorsionsprofil mot ett känt fysiskt rutmönster. Programvaran registrerar dessa minutavvikelser för att korrigera inkommande pixeldata dynamiskt. Dessutom upprätthåller periodisk omkalibrering mättoleranser under månader av tung industriell användning.
Extrema temperaturer i industriella miljöer orsakar mikroförskjutningar i optiska linsarrayer. Dessa termiska expansioner ändrar brytningsindex och förvränger mätresultatet avsevärt. Du måste tillåta modulen att nå termisk jämvikt inuti inspektionsmiljön innan du försöker mäta kritiska defekter.
Manuell mätning av markörplacering är fortfarande mycket benägen för mänskliga fel. Operatörer klickar ofta något innanför eller utanför själva sprickgränsen på grund av trötthet eller bländning på skärmen. Branschen går snabbt över mot AI-assisterad kantdetektering. Automated Defect Recognition (ADR) tar bort subjektivt mänskligt omdöme från storleksekvationen helt.
Mätmetoden
| Jämförelsemetoden | Primär | riskreduceringsstrategi | Repeterbarhetspoäng |
|---|---|---|---|
| Manuell markörplacering | Mänsklig trötthet och subjektiv kantidentifikation | Frekventa operatörsuppehåll och standardiserad utbildning | Låg till Medium |
| Automatiserad defektigenkänning (ADR) | Algoritmiskt fel på mycket reflekterande ytor | Optimerad diffus belysning och algoritmträning | Hög |
| Stereotriangulering | Kalibreringsavdrift från fysiska stötar | Rutinmässiga rutnätskalibreringsscheman | Mycket hög |
Du måste fastställa acceptabla felmarginaler innan du slutför något köp av hårdvara. För flygturbiner kan en ±0,05 mm tolerans representera den absoluta gränsen. För allmän kommunal VVS räcker ofta ±0,5 mm. Definiera dessa strikta industriefterlevnadsstandarder i förväg för att undvika överkonstruering eller underpresterande system.
Du måste kräva specifika tekniska leveranser från tillverkare under utvärderingen. Be om råa, ofiltrerade kalibreringsdatauppsättningar. Begär omfattande distorsionsdiagram som kartlägger hela synfältet. Verifiera Software Development Kit (SDK) tillgänglighet för att säkerställa smidig integrering i din proprietära mätprogramvara. Köp aldrig blint baserat på marknadsföringsbroschyrer som belyser enbart rå upplösning.
Noggrann defektmätning är helt möjlig med modern endoskopisk hårdvara. Du måste dock välja verktyg baserade på rigorösa optiska standarder, inte generiska bildegenskaper. Prioritering av låga distorsionsprofiler, stabila brännvidder och konsekvent kalibrering säkerställer att dina data förblir mycket tillförlitliga.
Begär alltid provmaterial och råkalibreringsdata från potentiella leverantörer tidigt i upphandlingscykeln. Testa dessa optiska ingångar mot din specifika mätprogramvara och tillåtna defekttoleranser. Att validera hela systemarkitekturen i en kontrollerad miljö förhindrar kostsamma integrationsfel längre fram.
S: Med korrekt stereo- eller 3D-fasintegration kan avancerade moduler uppnå en noggrannhet inom 0,05 mm till 0,1 mm. Denna precision beror mycket på avståndet till målet och optimala ljusförhållanden. Att kalibrera modulen specifikt för målinspektionsmiljön säkerställer ytterligare att du bibehåller dessa snäva toleranser över tiden.
S: En enkellinsmodul med låg distorsion kan mäta 2D-längd och -bredd för jämförande mätändamål. Att mäta djup exakt kräver dock en stereolinsuppsättning eller 3D-fasmätningsteknik. Enstaka linser saknar den rymdtriangulering som krävs för att beräkna Z-axeln på ett tillförlitligt sätt.
S: Brännvidden bestämmer direkt objektivets förstoringsförhållande. En fast fokusmodul säkerställer att detta förhållande förblir absolut konstant på ett specifikt målavstånd. Denna fysiska stabilitet eliminerar de variabla beräkningsfelen som introduceras av autofokusmekanismer, vilket gör att programvaran kan beräkna dimensioner med hög tillförsikt.


