Vues : 0 Auteur : Éditeur du site Heure de publication : 2026-10-29 Origine : Site


En matière de contrôles non destructifs (CND) et d'assurance qualité, l'identification d'un défaut ne représente que la moitié de la bataille. Déterminer si une fissure ou une piqûre de corrosion dépasse les tolérances admissibles nécessite une mesure dimensionnelle précise. Vous ne pouvez pas simplement deviner la gravité des dommages structurels sur la base d’une image floue. La précision détermine si une machine fonctionne en toute sécurité ou tombe en panne de manière catastrophique.
Les micro-caméras standards souffrent intrinsèquement d’une distorsion optique. Cette faille rend les calculs pixel-millimètre à l’écran dangereusement peu fiables pour les infrastructures critiques telles que les turbines ou les pipelines. L’utilisation d’images déformées pour l’analyse géométrique entraîne des erreurs de mesure massives. Cela met des opérations entières en danger.
Un Le module de caméra endoscopique industrielle peut mesurer la taille des défauts avec une grande précision. Pour y parvenir, il faut des optiques conçues avec correction de distorsion et des paramètres focaux très stables. Vous devez également associer ces optiques avancées à un logiciel de mesure approprié, tel que des systèmes de cartographie de phase stéréo ou 3D, pour extraire des données dimensionnelles fiables.
L'utilisation de modules de caméra grand public disponibles dans le commerce pour les CND conduit directement à des faux positifs ou à des faux négatifs. Ils génèrent des ensembles de données peu fiables. Les faux positifs provoquent des temps d'arrêt injustifiés, obligeant les équipes de maintenance à démonter des machines saines. À l’inverse, les faux négatifs entraînent des pannes catastrophiques des équipements. Vous avez besoin d’une fiabilité quantitative de vos outils d’inspection, et pas seulement d’une image raisonnablement claire.
Les objectifs ultra-compacts souffrent naturellement d’une grave distorsion en barillet et en coussinet. La distorsion en barillet fait gonfler le centre de l’image vers l’extérieur. La distorsion en coussin pince le centre vers l’intérieur vers le point focal. Les deux effets plient les bords perçus de défauts parfaitement droits. Vous ne pouvez pas mapper avec précision des coordonnées plates et linéaires sur un rendu optique incurvé. Les objectifs standard déforment la géométrie avant même que le logiciel analyse les pixels.
Un éclairage inégal des LED introduit une autre variable critique dans l’équation de mesure. L'éclairage direct crée de lourdes ombres sur des surfaces réfléchissantes inégales. Une lumière intense provoque également une « éclosion », où les points lumineux effacent les détails cruciaux des bords. Ces artefacts rétrécissent ou élargissent artificiellement les limites perçues d’une fissure ou d’un piqûre de corrosion. Une bonne diffusion de la lumière n’est absolument pas négociable pour une taille précise des défauts.
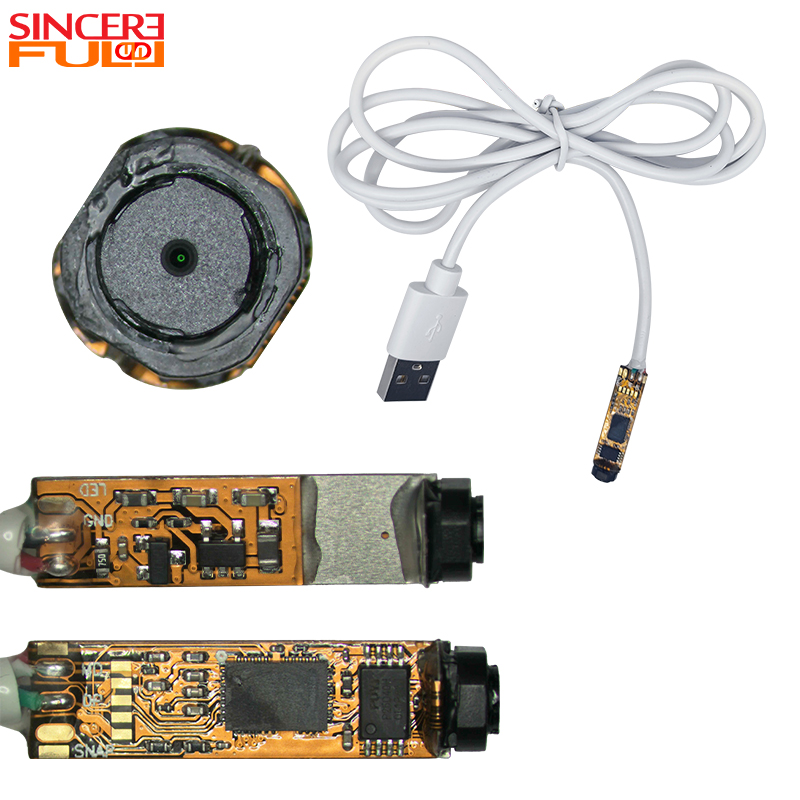
Différentes configurations de modules permettent des types spécifiques d’analyse quantitative. Vous devez sélectionner du matériel conçu explicitement pour les tâches de mesure. Les composants disponibles dans le commerce n'ont tout simplement pas la fidélité optique requise pour les évaluations submillimétriques.
Les ingénieurs utilisent des conceptions de lentilles asphériques pour minimiser la déformation de l'image à la périphérie. Ces formes de lentilles complexes maintiennent des lignes droites sur tout le champ de vision. Ils évitent l’effet d’étirement typique des micro-objectifs grand angle standards. Un profil optique plat garantit une densité de pixels uniforme du centre vers le bord.
La correction optique au niveau matériel surpasse à chaque fois le post-traitement logiciel. Le logiciel étend les pixels pour aplatir une image, en interpolant des données auxquelles vous ne pouvez pas entièrement faire confiance. UN Le module de caméra endoscopique à faible distorsion capture la vraie géométrie de manière native. Il préserve l’intégrité des mesures au moment précis où la lumière atteint le capteur, donnant ainsi aux algorithmes de mesure une base de référence pure.
Une distance focale verrouillée maintient une relation mathématiquement cohérente entre les pixels et les dimensions physiques. Les systèmes de mise au point automatique ajustent constamment ce rapport à mesure qu’ils recherchent la clarté. Cet ajustement continu détruit l’étalonnage de base. Les optiques verrouillées garantissent que le rapport de grossissement ne fluctue jamais de manière inattendue lors d'une passe d'inspection.
Les cas d'utilisation idéaux incluent les inspections de tuyaux internes et les évaluations des ports du moteur. Dans ces environnements confinés, la distance à la cible reste connue et constante. Utiliser un Le module de caméra endoscopique à vue latérale à mise au point fixe garantit un dimensionnement reproductible et très précis le long de la paroi du tuyau. Les paramètres rigides suppriment les variables de proximité de vos calculs.
Le calcul de la profondeur nécessite plus qu’un seul objectif standard. Les modules à double objectif (stéréo) capturent simultanément deux images légèrement décalées. Un logiciel de mesure triangule ces deux perspectives pour calculer la profondeur avec précision. Il imite la vision binoculaire humaine pour cartographier les relations spatiales.
Les modules de projection de réseau représentent une autre approche avancée. Ils projettent des lignes lumineuses structurées directement sur la surface d’inspection. La caméra lit la déformation géométrique de ces lignes lorsqu'elles recouvrent un défaut. Le logiciel utilise ces données de déformation pour créer une carte de surface 3D très précise, calculant simultanément la profondeur, la largeur et la longueur.
Les équipes de sourcing doivent évaluer attentivement les fiches techniques pendant la phase de présélection. Vous avez besoin de spécifications se traduisant directement en fiabilité de mesure tangible. Examinons les dimensions spécifiques définissant la haute performance modules de caméra pour endoscopes industriels.
Un nombre élevé de mégapixels ne signifie rien si l’objectif introduit un bruit numérique important. Le rapport signal/bruit (SNR) doit rester élevé dans des conditions d'éclairage industriel. Un SNR élevé permet aux algorithmes logiciels de détecter les bords des défauts de manière nette et précise. Les bords flous et bruyants créent une énorme marge d’erreur lors du calcul des mesures submillimétriques.
Vous devez affiner soigneusement la plage focale optimale. Le défaut doit se situer parfaitement dans la zone de clarté optique maximale du module. Si le sujet dérive en dehors de la profondeur de champ (DoF), un léger flou des bords ruine le calcul des pixels. La précision nécessite de maintenir un contrôle de proximité strict pendant le processus d'inspection.
Les environnements industriels produisent des vibrations et des impacts physiques intenses. Le capteur interne et l’alignement de l’objectif doivent résister à ces chocs physiques. Même les changements physiques microscopiques à l’intérieur du barillet annulent instantanément l’étalonnage de vos mesures. Un boîtier robuste est essentiel pour conserver la géométrie optique.
Le matériel est aussi précis que son déploiement opérationnel. Vous ne pouvez pas extraire la précision d’une boîte simplement en allumant un appareil. Cela nécessite un strict respect des procédures et un contrôle environnemental. Les opérateurs doivent comprendre les limites physiques de leurs outils optiques.
Les modules nécessitent un calibrage rigoureux de la grille avant le déploiement. Vous mappez le profil de distorsion spécifique de l'objectif par rapport à un motif de grille physique connu. Le logiciel enregistre ces écarts infimes pour corriger dynamiquement les données de pixels entrantes. De plus, un réétalonnage périodique maintient les tolérances de mesure pendant des mois d'utilisation industrielle intensive.
Les températures extrêmes dans les environnements industriels provoquent des micro-décalages dans les réseaux de lentilles optiques. Ces dilatations thermiques modifient l'indice de réfraction et faussent considérablement la sortie de mesure. Vous devez permettre au module d'atteindre l'équilibre thermique à l'intérieur de l'environnement d'inspection avant de tenter des mesures de défauts critiques.
La mesure manuelle du placement du curseur reste très sujette aux erreurs humaines. Les opérateurs cliquent souvent légèrement à l’intérieur ou à l’extérieur de la limite réelle de la fissure en raison de la fatigue ou de l’éblouissement de l’écran. L’industrie évolue rapidement vers la détection des contours assistée par l’IA. La reconnaissance automatisée des défauts (ADR) supprime entièrement le jugement humain subjectif de l’équation de dimensionnement.
Approche de mesure
| Approche de comparaison | principale d’atténuation des risques | Stratégie | Score de répétabilité |
|---|---|---|---|
| Placement manuel du curseur | Fatigue humaine et identification subjective des bords | Pauses fréquentes des opérateurs et formation standardisée | Faible à moyen |
| Reconnaissance automatisée des défauts (ADR) | Échec algorithmique sur des surfaces hautement réfléchissantes | Éclairage diffus optimisé et entraînement aux algorithmes | Haut |
| Triangulation stéréo | Dérive d’étalonnage due aux impacts physiques | Programmes de calibrage de grille de routine | Très élevé |
Vous devez établir des marges d’erreur acceptables avant de finaliser tout achat de matériel. Pour les turbines d'aviation, une tolérance de ±0,05 mm pourrait représenter la limite absolue. Pour la plomberie municipale générale, ±0,5 mm est souvent suffisant. Définissez dès le départ ces normes strictes de conformité de l’industrie pour éviter une ingénierie excessive ou des systèmes sous-performants.
Vous devez exiger des livrables techniques spécifiques des fabricants lors de l’évaluation. Demandez des ensembles de données d’étalonnage brutes et non filtrées. Demandez des tableaux de distorsion complets cartographiant l’ensemble du champ de vision. Vérifiez la disponibilité du kit de développement logiciel (SDK) pour garantir une intégration fluide dans votre logiciel de mesure propriétaire. N’achetez jamais aveuglément en vous basant sur des brochures marketing mettant uniquement en avant la résolution brute.
Une mesure précise des défauts est entièrement réalisable à l’aide du matériel endoscopique moderne. Cependant, vous devez sélectionner des outils basés sur des normes optiques rigoureuses, et non sur des capacités d'imagerie génériques. La priorité accordée aux profils à faible distorsion, aux distances focales stables et à un étalonnage cohérent garantit que vos données restent hautement fiables.
Demandez toujours des échantillons de séquences et des données d’étalonnage brutes aux fournisseurs potentiels dès le début du cycle d’approvisionnement. Testez ces entrées optiques par rapport à votre logiciel de mesure spécifique et aux tolérances de défauts admissibles. La validation de l’ensemble de l’architecture système dans un environnement contrôlé évite des échecs d’intégration coûteux sur toute la ligne.
R : Avec une intégration de phase stéréo ou 3D appropriée, les modules haut de gamme peuvent atteindre une précision comprise entre 0,05 mm et 0,1 mm. Cette précision dépend fortement de la distance à la cible et des conditions d'éclairage optimales. L'étalonnage du module spécifiquement pour l'environnement d'inspection cible garantit en outre le maintien de ces tolérances serrées au fil du temps.
R : Un module mono-objectif à faible distorsion peut mesurer la longueur et la largeur 2D à des fins de mesure comparative. Cependant, mesurer la profondeur avec précision nécessite une configuration d'objectif stéréo ou une technologie de mesure de phase 3D. Les objectifs uniques ne disposent pas de la triangulation spatiale nécessaire pour calculer l'axe Z de manière fiable.
R : La longueur focale dicte directement le rapport de grossissement de l’objectif. Un module à mise au point fixe garantit que ce rapport reste absolument constant à une distance cible spécifique. Cette stabilité physique élimine les erreurs de calcul variables introduites par les mécanismes de mise au point automatique, permettant au logiciel de calculer les dimensions avec une grande confiance.


