
Visninger: 0 Forfatter: Webstedsredaktør Udgivelsestid: 29-10-2026 Oprindelse: websted


I Non-Destructive Testing (NDT) og kvalitetssikring er det kun halvdelen af kampen at identificere en defekt. At bestemme, om en revne eller korrosionsgrav overskrider de tilladte tolerancer, kræver præcise dimensionsmålinger. Du kan ikke bare gætte alvoren af strukturelle skader baseret på et sløret billede. Nøjagtighed dikterer, om en maskine kører sikkert eller svigter katastrofalt.
Standard mikrokameraer lider i sagens natur af optisk forvrængning. Denne fejl gør pixel-til-millimeter-beregninger på skærmen farligt upålidelige for kritisk infrastruktur som turbiner eller rørledninger. Brug af skæve billeder til geometrisk analyse inviterer til massive målefejl. Det sætter hele operationer i betydelig risiko.
An industrielt endoskop kamera modul kan måle defekt størrelse med høj nøjagtighed. For at opnå dette kræver det konstrueret forvrængningskorrigeret optik og meget stabile fokale parametre. Du skal også parre denne avancerede optik med korrekt målesoftware, såsom stereo- eller 3D-fasekortlægningssystemer, for at udtrække pålidelige dimensionelle data.
Brug af hyldevare forbrugerkameramoduler til NDT fører direkte til falske positive eller falske negativer. De genererer upålidelige datasæt. Falske positiver forårsager uberettiget nedetid, hvilket tvinger vedligeholdelsesteams til at skille sundt maskineri fra hinanden. Omvendt fører falske negativer til katastrofal udstyrsfejl. Du har brug for kvantitativ pålidelighed fra dine inspektionsværktøjer, ikke kun et rimeligt klart billede.
Ultrakompakte linser lider naturligt af alvorlig tønde- og nålepudeforvrængning. Tøndeforvrængning buler midten af billedet udad. Nålepudeforvrængning klemmer midten indad mod fokuspunktet. Begge effekter bøjer de opfattede kanter af helt lige defekter. Du kan ikke kortlægge flade, lineære koordinater på en buet optisk gengivelse nøjagtigt. Standardlinser fordrejer geometrien, før softwaren overhovedet analyserer pixels.
Ujævn LED-belysning introducerer en anden kritisk variabel i måleligningen. Direkte belysning skaber tunge skygger på ujævne reflekterende overflader. Intens lys forårsager også 'blomstring', hvor lyse pletter vasker vigtige kantdetaljer ud. Disse artefakter krymper eller udvider kunstigt de opfattede grænser for en revne eller korrosionsgrav. Korrekt lysspredning er absolut ikke til forhandling for nøjagtig defektdimensionering.
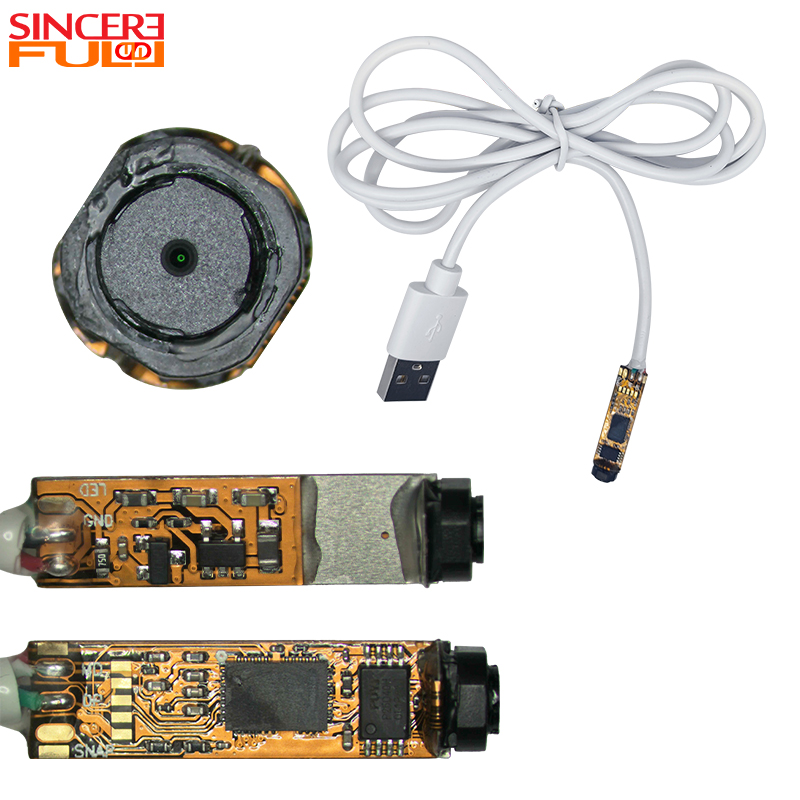
Forskellige modulkonfigurationer muliggør specifikke typer kvantitativ analyse. Du skal vælge hardware bygget eksplicit til måleopgaver. Hyldekomponenter mangler simpelthen den optiske pålidelighed, der kræves til sub-millimeter vurderinger.
Ingeniører bruger asfæriske linsedesigns for at minimere billedforvrængning i periferien. Disse komplekse linseformer bevarer lige linjer på tværs af hele synsfeltet. De forhindrer den strækeffekt, der er typisk for standard vidvinklede mikrolinser. En flad optisk profil sikrer ensartet pixeltæthed fra midten til kanten.
Optisk korrektion på hardwareniveau slår softwarebaseret efterbehandling hver gang. Software strækker pixels for at udjævne et billede og interpolerer data, du ikke kan stole fuldt ud på. EN lav-forvrængning endoskop kameramodul indfanger ægte geometri indbygget. Det bevarer måleintegriteten i det nøjagtige øjeblik, lyset rammer sensoren, hvilket giver målealgoritmer en ren baseline.
En låst brændvidde opretholder et matematisk konsistent forhold mellem pixels og fysiske dimensioner. Autofokussystemer justerer konstant dette forhold, mens de jager efter klarhed. Denne kontinuerlige justering ødelægger basislinjekalibrering. Låst optik sikrer, at forstørrelsesforholdet aldrig svinger uventet under et inspektionspass.
Ideelle tilfælde omfatter interne rørinspektioner og evaluering af motorporte. I disse afgrænsede miljøer forbliver afstanden til målet kendt og konstant. Ved hjælp af en fast-fokus side-view endoskop kameramodul garanterer repeterbar, meget nøjagtig dimensionering langs rørvæggen. De stive parametre fjerner nærhedsvariable fra dine beregninger.
Beregning af dybde kræver mere end et enkelt standardobjektiv. Dual-linse (stereo) moduler optager to let forskudte billeder samtidigt. Målesoftware triangulerer disse to perspektiver for at beregne dybden nøjagtigt. Det efterligner menneskeligt kikkertsyn for at kortlægge rumlige forhold.
Gitterprojektionsmoduler repræsenterer en anden avanceret tilgang. De projicerer strukturerede lyslinjer direkte på inspektionsfladen. Kameraet aflæser den geometriske deformation af disse linjer, når de draperer over en defekt. Software bruger disse deformationsdata til at bygge et meget nøjagtigt 3D-overfladekort, der beregner dybde, bredde og længde samtidigt.
Sourcing teams skal evaluere spec sheets omhyggeligt i shortlistingsfasen. Du har brug for specifikationer, der oversættes direkte til håndgribelig målepålidelighed. Lad os undersøge de specifikke dimensioner, der definerer høj ydeevne industrielle endoskop kameramoduler.
Høje megapixeltal betyder ingenting, hvis objektivet introducerer kraftig digital støj. Signal-to-Noise Ratio (SNR) skal forblive høj under industrielle lysforhold. Høj SNR giver softwarealgoritmer mulighed for at detektere defekte kanter skarpt og præcist. Slørede, støjende kanter skaber en massiv fejlmargin ved beregning af sub-millimetermålinger.
Du skal nøje indsnævre det optimale brændvidde. Defekten skal sidde perfekt inden for modulets maksimale optiske klarhedszone. Hvis motivet driver uden for dybdeskarpheden (DoF), ødelægger let kantsløring pixelberegningen. Præcision kræver opretholdelse af streng nærhedskontrol under inspektionsprocessen.
Industrielle miljøer producerer intense vibrationer og fysiske påvirkninger. Den interne sensor og linsejustering skal modstå disse fysiske stød. Selv mikroskopiske fysiske skift inde i cylinderen annullerer øjeblikkeligt din målekalibrering. Robust hus er afgørende for at bevare den optiske geometri.
Hardware er kun så nøjagtig som dens operationelle implementering. Du kan ikke trække nøjagtigheden ud af en boks blot ved at tænde for en enhed. Det kræver streng proceduremæssig overholdelse og miljøkontrol. Operatører skal forstå de fysiske begrænsninger af deres optiske værktøjer.
Moduler kræver streng gitterkalibrering før implementering. Du kortlægger den specifikke linseforvrængningsprofil mod et kendt fysisk gittermønster. Softwaren registrerer disse små afvigelser for at korrigere indgående pixeldata dynamisk. Desuden opretholder periodisk re-kalibrering måletolerancer over måneder med tung industriel brug.
Ekstreme temperaturer i industrielle miljøer forårsager mikroforskydninger i optiske linsearrays. Disse termiske udvidelser ændrer brydningsindekset og skævvrider måleoutputtet betydeligt. Du skal tillade modulet at nå termisk ligevægt inde i inspektionsmiljøet, før du forsøger kritiske defektmålinger.
Manuel måling af markørplacering er fortsat meget tilbøjelig til menneskelige fejl. Operatører klikker ofte lidt inden for eller uden for den faktiske revnegrænse på grund af træthed eller blænding på skærmen. Industrien skifter hurtigt mod AI-assisteret kantdetektion. Automated Defect Recognition (ADR) fjerner subjektiv menneskelig dømmekraft fuldstændigt fra størrelsesligningen.
Målingsmetode Sammenligningsmetode
| Primær | risikobegrænsende | strategi | Gentagelsesscore |
|---|---|---|---|
| Manuel markørplacering | Menneskelig træthed og subjektiv kantidentifikation | Hyppige operatørpauser og standardiseret træning | Lav til Middel |
| Automatiseret fejlgenkendelse (ADR) | Algoritmisk fejl på stærkt reflekterende overflader | Optimeret diffus belysning og algoritmetræning | Høj |
| Stereo triangulering | Kalibreringsafdrift fra fysiske påvirkninger | Rutineskemaer for gitterkalibrering | Meget høj |
Du skal etablere acceptable fejlmargener, før du afslutter et hardwarekøb. For flyturbiner kan en ±0,05 mm tolerance repræsentere den absolutte grænse. Til almindelig kommunal VVS er ±0,5 mm ofte tilstrækkeligt. Definer disse strenge industri-overholdelsesstandarder på forhånd for at undgå over-engineering eller under-performance systemer.
Du skal kræve specifikke tekniske leverancer fra producenter under evalueringen. Spørg efter rå, ufiltrerede kalibreringsdatasæt. Anmod om omfattende forvrængningsdiagrammer, der kortlægger hele synsfeltet. Bekræft tilgængeligheden af Software Development Kit (SDK) for at sikre problemfri integration i din proprietære målesoftware. Køb aldrig blindt baseret på marketingbrochurer, der alene fremhæver rå opløsning.
Nøjagtig defektmåling er fuldstændig opnåelig ved hjælp af moderne endoskopisk hardware. Du skal dog vælge værktøjer baseret på strenge optiske standarder, ikke generiske billedbehandlingsfunktioner. Prioritering af lave forvrængningsprofiler, stabile brændvidder og ensartet kalibrering sikrer, at dine data forbliver yderst pålidelige.
Bed altid om prøveoptagelser og rå kalibreringsdata fra potentielle leverandører tidligt i indkøbscyklussen. Test disse optiske indgange mod din specifikke målesoftware og tilladte defekttolerancer. Validering af hele systemarkitekturen i et kontrolleret miljø forhindrer kostbare integrationsfejl senere hen.
A: Med korrekt stereo- eller 3D-faseintegration kan avancerede moduler opnå nøjagtighed inden for 0,05 mm til 0,1 mm. Denne præcision afhænger i høj grad af afstanden til målet og optimale lysforhold. Kalibrering af modulet specifikt til målinspektionsmiljøet sikrer yderligere, at du opretholder disse stramme tolerancer over tid.
A: Et enkelt-linse modul med lav forvrængning kan måle 2D-længde og -bredde til sammenlignende mål. Men nøjagtig måling af dybde kræver en stereolinseopsætning eller 3D-fasemålingsteknologi. Enkelte linser mangler den rumlige triangulering, der er nødvendig for at beregne Z-aksen pålideligt.
A: Brændvidden dikterer direkte objektivets forstørrelsesforhold. Et modul med fast fokus sikrer, at dette forhold forbliver absolut konstant ved en bestemt målafstand. Denne fysiske stabilitet eliminerer de variable beregningsfejl introduceret af autofokusmekanismer, hvilket gør det muligt for software at beregne dimensioner med høj sikkerhed.


