
Visualizzazioni: 0 Autore: Editor del sito Orario di pubblicazione: 29/10/2026 Origine: Sito


Nei controlli non distruttivi (NDT) e nel controllo qualità, l'identificazione di un difetto è solo metà dell'opera. Determinare se una crepa o un solco di corrosione supera le tolleranze consentite richiede una misurazione dimensionale precisa. Non è possibile semplicemente indovinare la gravità del danno strutturale basandosi su un'immagine sfocata. La precisione determina se una macchina funziona in modo sicuro o si guasta in modo catastrofico.
Le microtelecamere standard soffrono intrinsecamente di distorsione ottica. Questo difetto rende i calcoli pixel per millimetro sullo schermo pericolosamente inaffidabili per infrastrutture critiche come turbine o condutture. L'utilizzo di immagini deformate per l'analisi geometrica comporta massicci errori di misurazione. Mette intere operazioni a rischio significativo.
UN Il modulo telecamera per endoscopio industriale può misurare la dimensione del difetto con elevata precisione. Per raggiungere questo obiettivo sono necessarie ottiche progettate con correzione della distorsione e parametri focali altamente stabili. È inoltre necessario abbinare queste ottiche avanzate a un software di misurazione adeguato, come sistemi di mappatura di fase stereo o 3D, per estrarre dati dimensionali affidabili.
L'utilizzo di moduli fotocamera consumer standard per NDT porta direttamente a falsi positivi o falsi negativi. Generano set di dati inaffidabili. I falsi positivi causano tempi di fermo ingiustificati, costringendo i team di manutenzione a smontare macchinari sani. Al contrario, i falsi negativi portano a guasti catastrofici alle apparecchiature. Hai bisogno di affidabilità quantitativa da parte dei tuoi strumenti di ispezione, non solo di un quadro ragionevolmente chiaro.
Gli obiettivi ultracompatti soffrono naturalmente di una grave distorsione a barilotto e a cuscinetto. La distorsione a barilotto sporge il centro dell'immagine verso l'esterno. La distorsione a cuscino pizzica il centro verso l'interno verso il punto focale. Entrambi gli effetti piegano i bordi percepiti di difetti perfettamente diritti. Non è possibile mappare con precisione coordinate piatte e lineari su un rendering ottico curvo. Le lenti standard deformano la geometria prima ancora che il software analizzi i pixel.
L'illuminazione LED irregolare introduce un'altra variabile critica nell'equazione di misurazione. L'illuminazione diretta crea ombre pesanti su superfici riflettenti irregolari. La luce intensa provoca anche la 'fioritura', in cui i punti luminosi cancellano i dettagli cruciali dei bordi. Questi artefatti restringono o espandono artificialmente i confini percepiti di una fessura o di un pozzo di corrosione. La corretta diffusione della luce non è assolutamente negoziabile per un accurato dimensionamento dei difetti.
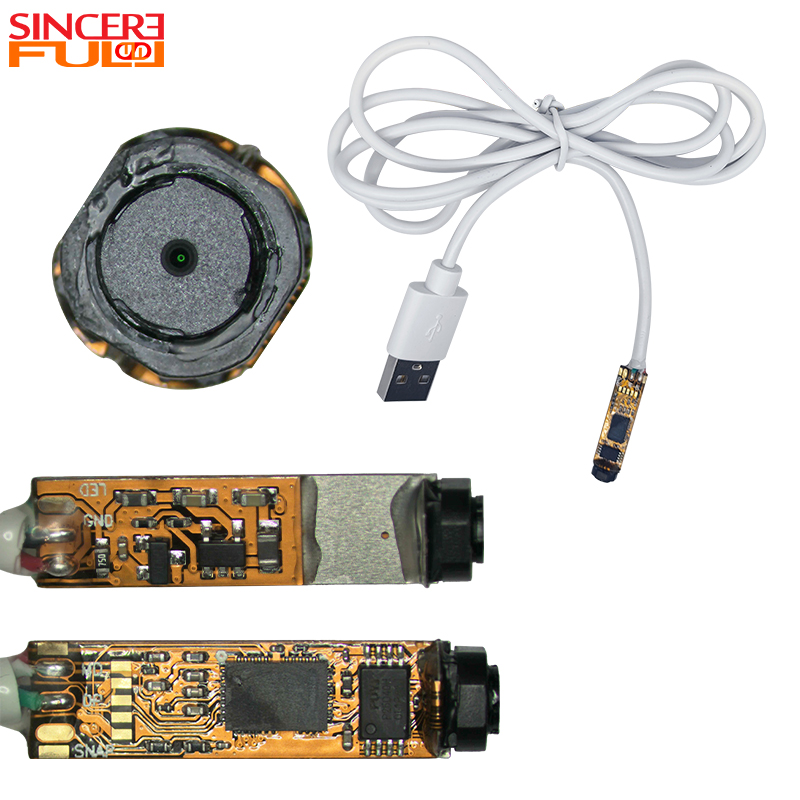
Diverse configurazioni dei moduli consentono tipi specifici di analisi quantitativa. È necessario selezionare l'hardware costruito esplicitamente per le attività di misurazione. I componenti standard semplicemente non hanno la fedeltà ottica richiesta per le valutazioni submillimetriche.
Gli ingegneri utilizzano lenti asferiche per ridurre al minimo la deformazione dell'immagine alla periferia. Queste forme complesse delle lenti mantengono linee rette attraverso l'intero campo visivo. Evitano l'effetto allungamento tipico dei microobiettivi grandangolari standard. Un profilo ottico piatto garantisce una densità di pixel uniforme dal centro al bordo.
La correzione ottica a livello hardware batte ogni volta la post-elaborazione basata su software. Il software allunga i pixel per appiattire un'immagine, interpolando dati di cui non ti puoi fidare completamente. UN Il modulo fotocamera per endoscopio a bassa distorsione cattura la geometria reale in modo nativo. Preserva l'integrità della misurazione nel momento esatto in cui la luce colpisce il sensore, fornendo agli algoritmi di misurazione una linea di base pura.
Una lunghezza focale bloccata mantiene una relazione matematicamente coerente tra pixel e dimensioni fisiche. I sistemi di messa a fuoco automatica regolano costantemente questo rapporto alla ricerca della chiarezza. Questa regolazione continua distrugge la calibrazione di base. L'ottica bloccata garantisce che il rapporto di ingrandimento non fluttui mai inaspettatamente durante un passaggio di ispezione.
I casi d'uso ideali includono le ispezioni dei tubi interni e le valutazioni delle porte del motore. In questi ambienti confinati, la distanza dal bersaglio rimane nota e costante. Utilizzando a Il modulo telecamera per endoscopio con vista laterale a fuoco fisso garantisce un dimensionamento ripetibile ed estremamente accurato lungo la parete del tubo. I parametri rigidi rimuovono le variabili di prossimità dai calcoli.
Il calcolo della profondità richiede più di un singolo obiettivo standard. I moduli a doppia lente (stereo) catturano simultaneamente due immagini leggermente sfasate. Il software di misurazione triangola queste due prospettive per calcolare accuratamente la profondità. Imita la visione binoculare umana per mappare le relazioni spaziali.
I moduli a proiezione di grigliati rappresentano un altro approccio avanzato. Proiettano linee luminose strutturate direttamente sulla superficie di ispezione. La telecamera legge la deformazione geometrica di queste linee mentre si sovrappongono a un difetto. Il software utilizza questi dati di deformazione per costruire una mappa di superficie 3D altamente accurata, calcolando contemporaneamente profondità, larghezza e lunghezza.
I team di sourcing devono valutare attentamente le schede tecniche durante la fase di selezione. Sono necessarie specifiche che si traducano direttamente in affidabilità di misura tangibile. Esaminiamo le dimensioni specifiche che definiscono le alte prestazioni moduli per telecamere per endoscopi industriali.
Un numero elevato di megapixel non significa nulla se l'obiettivo introduce un forte rumore digitale. Il rapporto segnale-rumore (SNR) deve rimanere elevato in condizioni di illuminazione industriale. L'elevato SNR consente agli algoritmi software di rilevare i bordi dei difetti in modo nitido e accurato. I bordi sfocati e rumorosi creano un enorme margine di errore nel calcolo delle misurazioni submillimetriche.
È necessario restringere attentamente la gamma focale ottimale. Il difetto deve rientrare perfettamente nella zona di massima chiarezza ottica del modulo. Se il soggetto esce dalla profondità di campo (DoF), una leggera sfocatura dei bordi rovina il calcolo dei pixel. La precisione richiede il mantenimento di un rigoroso controllo di prossimità durante il processo di ispezione.
Gli ambienti industriali producono vibrazioni intense e impatti fisici. Il sensore interno e l'allineamento dell'obiettivo devono resistere a questi shock fisici. Anche i microscopici spostamenti fisici all'interno del barilotto annullano istantaneamente la calibrazione della misurazione. L'alloggiamento robusto è vitale per il mantenimento della geometria ottica.
L'hardware è accurato quanto la sua implementazione operativa. Non è possibile ottenere la precisione da una scatola semplicemente accendendo un dispositivo. Richiede una rigorosa aderenza alle procedure e un controllo ambientale. Gli operatori devono comprendere i limiti fisici dei loro strumenti ottici.
I moduli richiedono una rigorosa calibrazione della griglia prima della distribuzione. Si mappa il profilo di distorsione dell'obiettivo specifico rispetto a uno schema a griglia fisico noto. Il software registra queste piccole deviazioni per correggere dinamicamente i dati dei pixel in entrata. Inoltre, la ricalibrazione periodica mantiene le tolleranze di misurazione anche per mesi di intenso utilizzo industriale.
Le temperature estreme all'interno degli ambienti industriali causano micro-spostamenti nelle serie di lenti ottiche. Queste dilatazioni termiche alterano l'indice di rifrazione e distorcono significativamente l'output della misurazione. È necessario consentire al modulo di raggiungere l'equilibrio termico all'interno dell'ambiente di ispezione prima di tentare misurazioni di difetti critici.
La misurazione manuale del posizionamento del cursore rimane altamente soggetta a errori umani. Gli operatori spesso scattano leggermente all'interno o all'esterno del confine effettivo della fessura a causa della fatica o dell'abbagliamento dello schermo. Il settore si sta rapidamente spostando verso il rilevamento dei bordi assistito dall’intelligenza artificiale. Il riconoscimento automatico dei difetti (ADR) rimuove completamente il giudizio umano soggettivo dall'equazione del dimensionamento.
Approccio di misurazione di confronto
| Approccio | primaria di mitigazione del rischio | Strategia | Punteggio di ripetibilità |
|---|---|---|---|
| Posizionamento manuale del cursore | Fatica umana e identificazione soggettiva dei bordi | Pause frequenti dell'operatore e formazione standardizzata | Da basso a medio |
| Riconoscimento automatico dei difetti (ADR) | Fallimento algoritmico su superfici altamente riflettenti | Illuminazione diffusa ottimizzata e training degli algoritmi | Alto |
| Triangolazione stereo | Deriva della calibrazione da impatti fisici | Programmi di routine per la calibrazione della rete | Molto alto |
È necessario stabilire margini di errore accettabili prima di finalizzare qualsiasi acquisto di hardware. Per le turbine aeronautiche, una tolleranza di ±0,05 mm potrebbe rappresentare il limite assoluto. Per gli impianti idraulici municipali generali, spesso è sufficiente ±0,5 mm. Definire in anticipo questi rigorosi standard di conformità del settore per evitare sistemi eccessivamente ingegnerizzati o con prestazioni insufficienti.
È necessario richiedere risultati tecnici specifici ai produttori durante la valutazione. Richiedi set di dati di calibrazione grezzi e non filtrati. Richiedi grafici di distorsione completi che mappano l'intero campo visivo. Verifica la disponibilità del Software Development Kit (SDK) per garantire un'integrazione fluida nel tuo software di misurazione proprietario. Non acquistare mai alla cieca basandosi solo su brochure di marketing che mettono in risalto la risoluzione grezza.
La misurazione accurata dei difetti è interamente ottenibile utilizzando il moderno hardware endoscopico. Tuttavia, è necessario selezionare strumenti basati su standard ottici rigorosi e non su capacità di imaging generiche. Dare priorità a profili a bassa distorsione, lunghezze focali stabili e calibrazione coerente garantisce che i tuoi dati rimangano altamente affidabili.
Richiedi sempre filmati campione e dati grezzi di calibrazione ai potenziali fornitori nelle prime fasi del ciclo di approvvigionamento. Testa questi ingressi ottici rispetto al tuo software di misurazione specifico e alle tolleranze dei difetti consentite. La convalida dell'intera architettura del sistema in un ambiente controllato previene costosi errori di integrazione lungo la linea.
R: Con un'adeguata integrazione della fase stereo o 3D, i moduli di fascia alta possono raggiungere una precisione compresa tra 0,05 mm e 0,1 mm. Questa precisione dipende fortemente dalla distanza dal bersaglio e dalle condizioni di illuminazione ottimali. La calibrazione specifica del modulo per l'ambiente di ispezione target garantisce ulteriormente il mantenimento di queste tolleranze strette nel tempo.
R: Un modulo a lente singola a bassa distorsione può misurare la lunghezza e la larghezza 2D per scopi di misurazione comparativa. Tuttavia, la misurazione accurata della profondità richiede una configurazione dell'obiettivo stereo o una tecnologia di misurazione della fase 3D. Le lenti singole non hanno la triangolazione spaziale necessaria per calcolare in modo affidabile l'asse Z.
R: La lunghezza focale determina direttamente il rapporto di ingrandimento dell'obiettivo. Un modulo a fuoco fisso garantisce che questo rapporto rimanga assolutamente costante a una distanza target specifica. Questa stabilità fisica elimina gli errori di calcolo variabili introdotti dai meccanismi di messa a fuoco automatica, consentendo al software di calcolare le dimensioni con elevata sicurezza.


