
Megtekintések: 0 Szerző: Site Editor Közzététel ideje: 2026-10-29 Eredet: Telek


A roncsolásmentes tesztelésben (NDT) és a minőségbiztosításban a hiba azonosítása csak a siker fele. Pontos méretmérést igényel annak meghatározása, hogy egy repedés vagy korróziós gödör meghaladja-e a megengedett tűréshatárokat. Az elmosódott kép alapján nem lehet egyszerűen kitalálni a szerkezeti károsodás súlyosságát. A pontosság határozza meg, hogy a gép biztonságosan működik-e, vagy katasztrofálisan meghibásodik.
A szabványos mikrokamerák eleve szenvednek az optikai torzítástól. Ez a hiba veszélyesen megbízhatatlanná teszi a képernyőn megjelenő pixel-milliméter számításokat olyan kritikus infrastruktúrák esetében, mint a turbinák vagy a csővezetékek. Az elvetemült képek geometriai elemzéshez való használata hatalmas mérési hibákat eredményez. Az egész műveletet jelentős kockázatnak teszi ki.
An Az ipari endoszkóp kameramodul nagy pontossággal képes mérni a hibaméretet. Ennek eléréséhez tervezett torzításkorrigált optikára és rendkívül stabil fókuszparaméterekre van szükség. A megbízható méretadatok kinyeréséhez ezeket a fejlett optikákat megfelelő mérőszoftverekkel, például sztereó vagy 3D fázisleképező rendszerekkel is párosítania kell.
A készen kapható fogyasztói kameramodulok használata az NDT-hez közvetlenül hamis pozitív vagy hamis negatív eredményhez vezet. Megbízhatatlan adatkészleteket generálnak. A hamis pozitív eredmények indokolatlan állásidőt okoznak, és arra kényszerítik a karbantartó csapatokat, hogy szétszereljék az egészséges gépeket. Ezzel szemben a hamis negatívok a berendezés katasztrofális meghibásodásához vezetnek. Ellenőrző eszközeiből mennyiségi megbízhatóságra van szükség, nem csak ésszerűen tiszta képre.
Az ultrakompakt lencsék természetesen súlyos hordó- és tűpárna torzulást szenvednek. A hordótorzítás kifelé domborítja a kép közepét. A tűpárna torzítása a középpontot befelé, a fókuszpont felé csípi. Mindkét effektus meghajlítja a tökéletesen egyenes hibák észlelt széleit. A lapos, lineáris koordinátákat nem lehet pontosan leképezni egy ívelt optikai renderelésre. A szabványos lencsék még azelőtt megvetemítik a geometriát, hogy a szoftver elemzi a képpontokat.
Az egyenetlen LED-megvilágítás egy másik kritikus változót is bevezet a mérési egyenletbe. A közvetlen megvilágítás erős árnyékokat hoz létre az egyenetlen tükröződő felületeken. Az intenzív fény 'virágzást' is okoz, ahol a világos foltok kimossák a kulcsfontosságú peremrészleteket. Ezek a műtermékek mesterségesen összehúzzák vagy kiterjesztik a repedés vagy korróziós gödör érzékelt határait. A megfelelő fényszórás abszolút nem alku tárgya a pontos hibaméretezés érdekében.
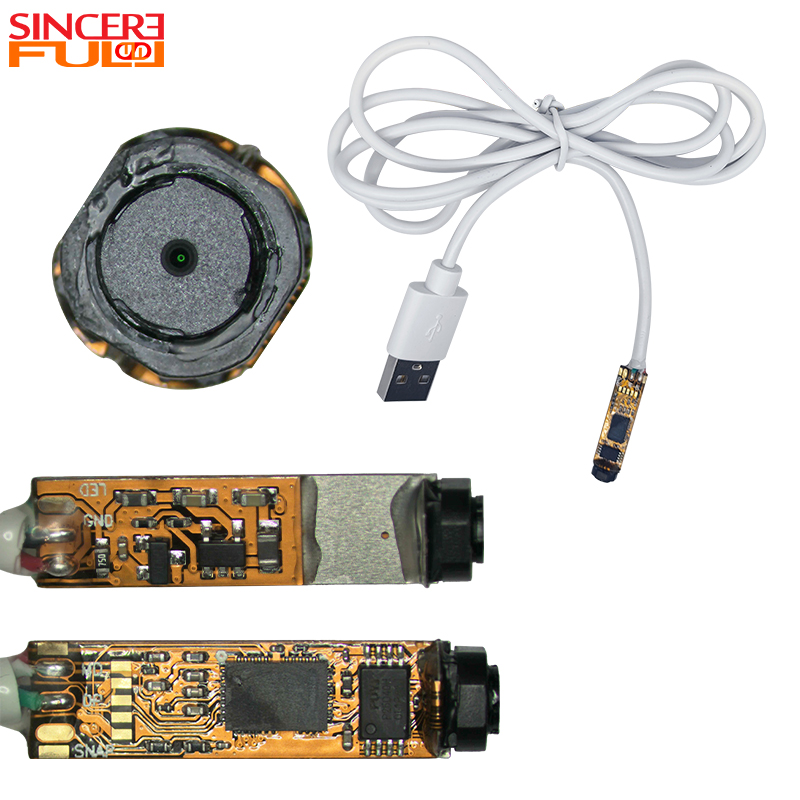
A különböző modulkonfigurációk bizonyos típusú kvantitatív elemzést tesznek lehetővé. Kifejezetten mérési feladatokhoz épített hardvert kell kiválasztania. A kész alkatrészek egyszerűen nem rendelkeznek a milliméter alatti mérésekhez szükséges optikai hűséggel.
A mérnökök aszférikus lencséket alkalmaznak, hogy minimálisra csökkentsék a kép elvetemülését a peremeken. Ezek az összetett lencseformák egyenes vonalakat tartanak fenn a teljes látómezőben. Megakadályozzák a szabványos széles látószögű mikrolencsékre jellemző nyújtó hatást. A lapos optikai profil egyenletes pixelsűrűséget biztosít a középponttól a szélekig.
A hardver szintű optikai korrekció minden alkalommal felülmúlja a szoftver alapú utófeldolgozást. A szoftver kinyújtja a képpontokat a kép lesimítása érdekében, és olyan adatokat interpolál, amelyekben nem lehet teljesen megbízni. A Az alacsony torzítású endoszkóp kameramodul natív módon rögzíti a valódi geometriát. Megőrzi a mérés sértetlenségét abban a pillanatban, amikor a fény pontosan megüti az érzékelőt, így a mérési algoritmusok tiszta alapértéket adnak.
A zárolt gyújtótávolság matematikailag konzisztens kapcsolatot tart fenn a pixelek és a fizikai méretek között. Az automatikus élességállítási rendszerek folyamatosan módosítják ezt az arányt, miközben a tisztaságra vadásznak. Ez a folyamatos beállítás tönkreteszi az alapvonal kalibrációját. A lezárt optika biztosítja, hogy a nagyítási arány soha ne ingadozzon váratlanul az ellenőrzés során.
Az ideális felhasználási esetek közé tartozik a belső csövek ellenőrzése és a motornyílások értékelése. Ezekben a szűk környezetekben a cél távolsága ismert és állandó marad. Segítségével a A fixfókuszos oldalnézeti endoszkóp kameramodul megismételhető, rendkívül pontos méretezést garantál a csőfal mentén. A merev paraméterek eltávolítják a közelségi változókat a számításokból.
A mélység kiszámításához többre van szükség, mint egyetlen szabványos lencsére. A kétlencsés (sztereó) modulok két enyhén eltolt képet készítenek egyszerre. A mérőszoftver háromszögbe állítja ezt a két perspektívát a mélység pontos kiszámításához. Az emberi binokuláris látást utánozza a térbeli kapcsolatok feltérképezéséhez.
A rács-kivetítő modulok egy másik fejlett megközelítést képviselnek. Strukturált fényvonalakat vetítenek közvetlenül az ellenőrző felületre. A kamera leolvassa ezeknek a vonalaknak a geometriai alakváltozását, amint egy hiba fölé borulnak. A szoftver ezeket az alakváltozási adatokat használja fel egy rendkívül pontos 3D felülettérkép elkészítéséhez, amely egyszerre számítja ki a mélységet, szélességet és hosszúságot.
A beszerzési csapatoknak gondosan ki kell értékelniük a specifikációs lapokat a szűkített lista során. Olyan specifikációkra van szüksége, amelyek közvetlenül a mérések kézzelfogható megbízhatóságává válnak. Vizsgáljuk meg a nagy teljesítményt meghatározó konkrét méreteket ipari endoszkópos kameramodulok.
A magas megapixelszám semmit sem jelent, ha az objektív erős digitális zajt okoz. A jel-zaj aránynak (SNR) magasnak kell maradnia ipari fényviszonyok között. A magas SNR lehetővé teszi a szoftveralgoritmusok számára, hogy élesen és pontosan észleljék a hibaéleket. Az elmosódott, zajos élek hatalmas hibahatárt hoznak létre a milliméter alatti mérések kiszámításakor.
Gondosan szűkíteni kell az optimális fókusztartományt. A hibának tökéletesen a modul optikai tisztasági csúcszónáján belül kell lennie. Ha a téma a mélységélességen (DoF) kívülre sodródik, az élek enyhe elmosódása tönkreteszi a pixelszámítást. A pontosság megköveteli a szigorú közelség-ellenőrzés fenntartását az ellenőrzési folyamat során.
Az ipari környezet intenzív rezgéseket és fizikai hatásokat kelt. A belső érzékelőnek és a lencsebeállításnak ellenállnia kell ezeknek a fizikai ütéseknek. Még a mikroszkopikus fizikai eltolódások is azonnal érvénytelenítik a mérési kalibrációt. A robusztus ház létfontosságú az optikai geometria fenntartásához.
A hardver csak annyira pontos, amennyire az operatív telepítése van. Nem húzhatja ki a pontosságot a dobozból pusztán egy eszköz bekapcsolásával. Szigorú eljárási betartást és környezetvédelmi ellenőrzést igényel. A kezelőknek meg kell érteniük optikai eszközeik fizikai korlátait.
A modulok telepítése előtt szigorú rácskalibrálást igényelnek. Leképezi az adott lencse torzítási profilját egy ismert fizikai rácsmintával. A szoftver rögzíti ezeket a perc eltéréseket, hogy dinamikusan korrigálja a bejövő pixeladatokat. Ezenkívül az időszakos újrakalibráció megtartja a mérési tűréseket a több hónapos nehézipari használat során.
Az ipari környezetben az extrém hőmérsékletek mikroeltolódásokat okoznak az optikai lencsetömbökben. Ezek a hőtágulások megváltoztatják a törésmutatót és jelentősen torzítják a mérési teljesítményt. Hagyni kell, hogy a modul elérje a termikus egyensúlyt a vizsgálati környezetben, mielőtt megkísérelné a kritikus hibamérést.
A manuális kurzor-elhelyezési mérés továbbra is nagyon hajlamos az emberi hibákra. A kezelők gyakran enyhén kattannak a tényleges repedéshatáron belül vagy kívül a kifáradás vagy a képernyő tükröződése miatt. Az iparág gyorsan elmozdul az AI által támogatott élérzékelés felé. Az automatizált hibafelismerés (ADR) teljesen eltávolítja a szubjektív emberi megítélést a méretezési egyenletből.
Mérési megközelítés összehasonlító
| megközelítés | elsődleges kockázatcsökkentési | stratégia | megismételhetőségi pontszáma |
|---|---|---|---|
| Kurzor manuális elhelyezése | Emberi fáradtság és szubjektív élazonosítás | Gyakori kezelői szünetek és szabványosított képzés | Alacsonytól közepesig |
| Automatizált hibafelismerés (ADR) | Algoritmikus hiba erősen tükröződő felületeken | Optimalizált szórt világítás és algoritmusoktatás | Magas |
| Sztereó háromszögelés | Kalibrálási eltolódás a fizikai hatásoktól | Rutin rács-kalibrációs ütemezések | Nagyon magas |
Bármilyen hardvervásárlás befejezése előtt meg kell határoznia az elfogadható hibahatárokat. Repülési turbinák esetében ±0,05 mm-es tűrés jelentheti az abszolút határt. Az általános települési vízvezetékeknél ±0,5 mm gyakran elegendő. Határozza meg előre ezeket a szigorú iparági megfelelőségi szabványokat, hogy elkerülje a túlzott tervezést vagy az alulteljesítő rendszereket.
Az értékelés során konkrét műszaki teljesítéseket kell kérnie a gyártóktól. Kérjen nyers, szűretlen kalibrációs adatkészleteket. Kérjen átfogó torzítási diagramokat, amelyek a teljes látómezőt leképezik. Ellenőrizze a Software Development Kit (SDK) elérhetőségét, hogy biztosítsa a zökkenőmentes integrációt saját mérőszoftverébe. Soha ne vásároljon vakon kizárólag a nyers felbontást kiemelő marketing brosúrák alapján.
A pontos hibamérés teljes mértékben elérhető a modern endoszkópos hardver segítségével. Az eszközöket azonban szigorú optikai szabványok, nem pedig általános képalkotó képességek alapján kell kiválasztania. Az alacsony torzítású profilok, a stabil gyújtótávolságok és a konzisztens kalibráció előnyben részesítése biztosítja, hogy az adatok rendkívül megbízhatóak maradjanak.
Mindig kérjen mintafelvételeket és nyers kalibrációs adatokat a potenciális beszállítóktól a beszerzési ciklus elején. Tesztelje ezeket az optikai bemeneteket az adott mérőszoftverrel és a megengedett hibatűréssel. A teljes rendszerarchitektúra ellenőrzött környezetben történő ellenőrzése megakadályozza a költséges integrációs hibákat.
V: Megfelelő sztereó vagy 3D fázisintegrációval a csúcskategóriás modulok 0,05-0,1 mm-es pontosságot érhetnek el. Ez a pontosság nagymértékben függ a cél távolságától és az optimális fényviszonyoktól. A modul kifejezetten a célellenőrzési környezethez való kalibrálása tovább biztosítja, hogy idővel fenntartsa ezeket a szűk tűréshatárokat.
V: Az egylencsés, alacsony torzítású modul 2D hosszúságot és szélességet mérhet összehasonlító mérési célokra. A mélység pontos méréséhez azonban sztereó lencsebeállításra vagy 3D fázismérési technológiára van szükség. Az egyedi lencsékből hiányzik a Z-tengely megbízható kiszámításához szükséges térbeli háromszögelés.
V: A fókusztávolság közvetlenül meghatározza az objektív nagyítási arányát. A rögzített fókuszú modul biztosítja, hogy ez az arány abszolút állandó maradjon egy adott céltávolságon. Ez a fizikai stabilitás kiküszöböli az automatikus élességállítási mechanizmusok által bevezetett változó számítási hibákat, lehetővé téve a szoftver számára, hogy nagy biztonsággal számítsa ki a méreteket.


