
Katselukerrat: 0 Tekijä: Site Editor Julkaisuaika: 2026-10-29 Alkuperä: Sivusto


Tuhoamattomassa testauksessa (NDT) ja laadunvarmistuksessa vian tunnistaminen on vain puoli voittoa. Sen määrittäminen, ylittääkö halkeama tai korroosiokuoppa sallitut toleranssit, vaatii tarkkaa mittamittausta. Et voi vain arvailla rakenteellisten vaurioiden vakavuutta epäselvän kuvan perusteella. Tarkkuus määrää, toimiiko kone turvallisesti vai epäonnistuuko se katastrofaalisesti.
Tavalliset mikrokamerat kärsivät luonnostaan optisesta vääristymisestä. Tämä virhe tekee näytöllä olevista pikselistä millimetriin laskemista vaarallisen epäluotettavaksi kriittisissä infrastruktuureissa, kuten turbiineissa tai putkistoissa. Vääntyneiden kuvien käyttäminen geometriseen analyysiin aiheuttaa valtavia mittausvirheitä. Se asettaa koko toiminnan merkittävän riskin.
An teollinen endoskooppikameramoduuli voi mitata vian koon suurella tarkkuudella. Tämän saavuttaminen vaatii suunniteltua vääristymäkorjattua optiikkaa ja erittäin vakaita polttoparametreja. Sinun on myös yhdistettävä tämä edistynyt optiikka asianmukaisiin mittausohjelmistoihin, kuten stereo- tai 3D-vaihekartoitusjärjestelmiin, jotta voit poimia luotettavia mittatietoja.
Valmiiden kuluttajakameramoduulien käyttö NDT:tä varten johtaa suoraan vääriin positiivisiin tai vääriin negatiivisiin tuloksiin. Ne luovat epäluotettavia tietojoukkoja. Väärät positiiviset tulokset aiheuttavat aiheettomia seisokkeja ja pakottavat huoltotiimit purkamaan terveitä koneita. Sitä vastoin väärät negatiiviset tulokset johtavat katastrofaaliseen laitevikaan. Tarvitset tarkastustyökaluistasi kvantitatiivista luotettavuutta, ei vain kohtuullisen selkeää kuvaa.
Erittäin pienikokoiset linssit kärsivät luonnollisesti vakavista piipun ja neulatyynyn vääristymistä. Tynnyrivääristymä pullistuu kuvan keskustasta ulospäin. Neulatyynyn vääristymä puristaa keskustan sisäänpäin kohti polttopistettä. Molemmat efektit taivuttavat täysin suorien vikojen havaittuja reunoja. Et voi kartoittaa litteitä, lineaarisia koordinaatteja kaarevaan optiseen renderöintiin tarkasti. Vakiolinssit vääntävät geometrian ennen kuin ohjelmisto edes analysoi pikseleitä.
Epätasainen LED-valaistus tuo mittausyhtälöön toisen kriittisen muuttujan. Suora valaistus luo raskaita varjoja epätasaisille heijastaville pinnoille. Voimakas valo aiheuttaa myös 'kukkimista', jossa kirkkaat täplät huuhtovat pois tärkeitä reunan yksityiskohtia. Nämä esineet keinotekoisesti kutistavat tai laajentavat halkeaman tai korroosiokuopan havaittuja rajoja. Oikea valon diffuusio on ehdottoman kiistaton virheiden tarkan mitoituksen saavuttamiseksi.
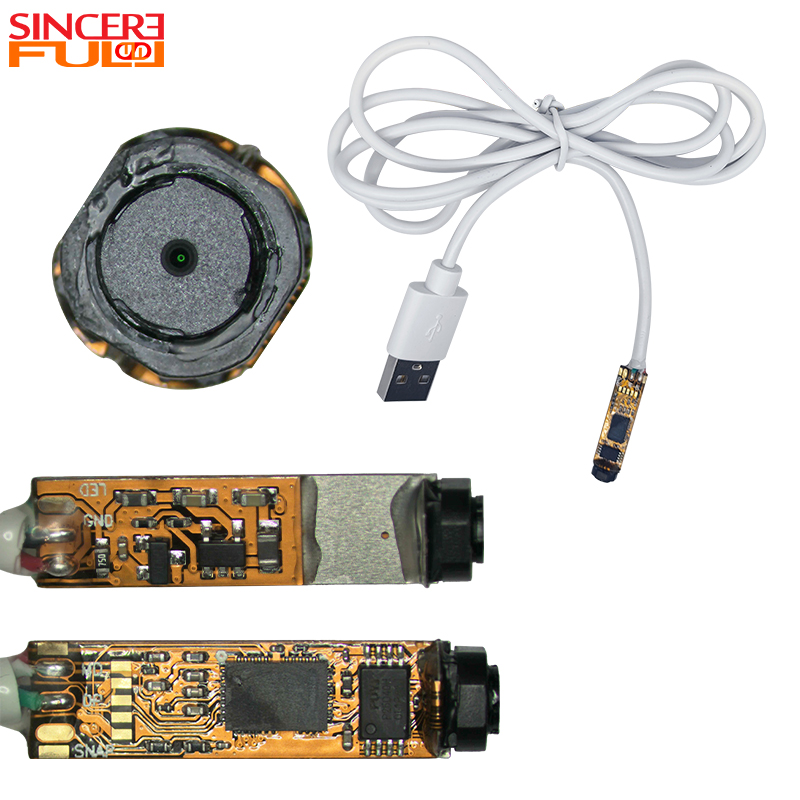
Erilaiset moduulikokoonpanot mahdollistavat tietyntyyppisen kvantitatiivisen analyysin. Sinun on valittava mittaustehtäviä varten erityisesti rakennettu laitteisto. Valmiilta komponenteilta puuttuu vain submillimetrien arvioinnissa vaadittava optinen tarkkuus.
Insinöörit käyttävät asfäärisiä linssien malleja minimoimaan kuvan vääntymisen reunoilla. Nämä monimutkaiset linssimuodot ylläpitävät suoria linjoja koko näkökentässä. Ne estävät tavallisille laajakulmamikrolinsseille tyypillisen venyvän vaikutuksen. Tasainen optinen profiili varmistaa tasaisen pikselitiheyden keskeltä reunaan.
Laitteistotason optinen korjaus päihittää ohjelmistopohjaisen jälkikäsittelyn joka kerta. Ohjelmisto venyttää pikseleitä litistääkseen kuvan interpoloiden tietoja, joihin ei voi täysin luottaa. A vähäsäröinen endoskooppikameramoduuli tallentaa todellisen geometrian natiivisti. Se säilyttää mittauksen eheyden tarkalleen sillä hetkellä, kun valo osuu anturiin, ja antaa mittausalgoritmeille puhtaan perustason.
Lukittu polttoväli ylläpitää matemaattisesti johdonmukaista suhdetta pikselien ja fyysisten mittojen välillä. Automaattitarkennusjärjestelmät säätelevät tätä suhdetta jatkuvasti etsiessään selkeyttä. Tämä jatkuva säätö tuhoaa peruskalibroinnin. Lukittu optiikka varmistaa, että suurennussuhde ei koskaan vaihtele odottamattomasti tarkastuksen aikana.
Ihanteellisia käyttötapauksia ovat sisäisten putkien tarkastukset ja moottoriporttien arvioinnit. Näissä ahtaissa ympäristöissä etäisyys kohteeseen pysyy tiedossa ja vakiona. Käyttämällä a kiinteän tarkennuksen sivukuvan endoskooppikameramoduuli takaa toistettavan, erittäin tarkan mitoituksen putken seinämää pitkin. Jäykät parametrit poistavat läheisyysmuuttujat laskelmistasi.
Syvyyden laskeminen vaatii enemmän kuin yhden vakiolinssin. Kaksoislinssiset (stereo) moduulit tallentavat kaksi hieman poikkeavaa kuvaa samanaikaisesti. Mittausohjelmisto kolmioi nämä kaksi perspektiiviä syvyyden laskemiseksi tarkasti. Se jäljittelee ihmisen kiikarinäköä tilasuhteiden kartoittamiseksi.
Ritilän projektiomoduulit edustavat toista edistynyttä lähestymistapaa. Ne projisoivat rakenteelliset valoviivat suoraan tarkastuspinnalle. Kamera lukee näiden viivojen geometrisen muodonmuutoksen, kun ne leviävät vian päälle. Ohjelmisto käyttää näitä muodonmuutostietoja erittäin tarkan 3D-pintakartan rakentamiseen laskemalla syvyyden, leveyden ja pituuden samanaikaisesti.
Hankintatiimien on arvioitava tekniset tiedot huolellisesti valintavaiheen aikana. Tarvitset tekniset tiedot, jotka muuttuvat suoraan konkreettiseksi mittausluotettavuudeksi. Tarkastellaanpa erityisiä mittoja, jotka määrittelevät korkean suorituskyvyn teolliset endoskooppikameramoduulit.
Suuret megapikselit eivät tarkoita mitään, jos objektiivissa on voimakasta digitaalista kohinaa. Signal-to-Noise Ratio (SNR) -suhteen on pysyttävä korkeana teollisuusvalaistusolosuhteissa. Korkea SNR mahdollistaa ohjelmistoalgoritmien havaitsevan vikojen reunat terävästi ja tarkasti. Epäselvät, meluisat reunat luovat valtavan virhemarginaalin alimillimetrimittauksia laskettaessa.
Optimaalista polttoväliä on rajoitettava huolellisesti. Vian tulee istua täydellisesti moduulin optisen kirkkauden huippualueella. Jos kohde ajautuu Depth of Field (DoF) -alueen ulkopuolelle, pieni reunojen epäterävyys pilaa pikselilaskelman. Tarkkuus edellyttää tiukkaa läheisyysvalvontaa tarkastusprosessin aikana.
Teollisuusympäristöt aiheuttavat voimakasta tärinää ja fyysisiä vaikutuksia. Sisäisen anturin ja linssin kohdistuksen on kestettävä näitä fyysisiä iskuja. Jopa mikroskooppiset fyysiset siirtymät piipun sisällä mitätöivät mittauskalibroinnin välittömästi. Kestävä kotelo on elintärkeä optisen geometrian ylläpitämiseksi.
Laitteisto on vain niin tarkka kuin sen operatiivinen käyttöönotto. Et voi vetää tarkkuutta ulos laatikosta yksinkertaisesti käynnistämällä laitteeseen. Se vaatii tiukkaa menettelytapaa ja ympäristön valvontaa. Käyttäjien on ymmärrettävä optisten työkalujensa fyysiset rajoitukset.
Moduulit vaativat tiukan verkkokalibroinnin ennen käyttöönottoa. Määrität tietyn linssin vääristymän profiilin tunnettuun fyysiseen ruudukkokuvioon. Ohjelmisto tallentaa nämä minuuttipoikkeamat korjatakseen saapuvan pikselidatan dynaamisesti. Lisäksi säännöllinen uudelleenkalibrointi ylläpitää mittaustoleranssit yli kuukausien raskaan teollisen käytön.
Äärimmäiset lämpötilat teollisuusympäristöissä aiheuttavat mikrosiirtymiä optisissa linssiryhmissä. Nämä lämpölaajeneminen muuttavat taitekerrointa ja vääristävät mittaustulosta merkittävästi. Sinun on annettava moduulin saavuttaa lämpötasapaino tarkastusympäristön sisällä ennen kriittisten vikojen mittaamista.
Manuaalinen kohdistimen sijoittelumittaus on edelleen erittäin altis inhimillisille virheille. Käyttäjät napsauttavat usein hieman todellisen halkeaman sisällä tai ulkopuolella väsymyksen tai näytön häikäisyn vuoksi. Toimiala on siirtymässä nopeasti kohti tekoälyavusteista reunantunnistusta. Automaattinen viantunnistus (ADR) poistaa subjektiivisen ihmisen harkinnan koko yhtälöstä.
Mittausmenetelmän
| vertailumenetelmän | ensisijaisen | riskinhallintastrategian | toistettavuuspisteet |
|---|---|---|---|
| Manuaalinen kohdistimen sijoittaminen | Ihmisen väsymys ja subjektiivinen reunatunnistus | Säännölliset kuljettajan tauot ja standardoitu koulutus | Matalasta keskitasoon |
| Automaattinen viantunnistus (ADR) | Algoritminen vika erittäin heijastavilla pinnoilla | Optimoitu hajavalaistus ja algoritmikoulutus | Korkea |
| Stereo kolmiomittaus | Kalibrointipoikkeama fyysisistä vaikutuksista | Rutiininomaiset ruudukon kalibrointiaikataulut | Erittäin korkea |
Sinun on määritettävä hyväksyttävät virhemarginaalit ennen laitteiston oston viimeistelyä. Lentoturbiineille ±0,05 mm:n toleranssi saattaa edustaa absoluuttista rajaa. Yleiseen kunnalliseen putkistoon ±0,5 mm riittää usein. Määrittele nämä tiukat alan vaatimustenmukaisuusstandardit etukäteen, jotta vältät järjestelmien liiallisen suunnittelun tai tehokkuuden.
Sinun on vaadittava arvioinnin aikana valmistajilta erityisiä teknisiä toimituksia. Pyydä raaka-aineita, suodattamattomia kalibrointitietosarjoja. Pyydä kattavia vääristymäkaavioita, jotka kartoittavat koko näkökentän. Varmista Software Development Kitin (SDK) saatavuus varmistaaksesi sujuvan integroinnin omaan mittausohjelmistoosi. Älä koskaan osta sokeasti pelkästään raakaa resoluutiota korostavien markkinointiesitteiden perusteella.
Tarkka vikojen mittaus on täysin saavutettavissa nykyaikaisella endoskooppisella laitteistolla. Sinun on kuitenkin valittava työkalut tiukkojen optisten standardien perusteella, ei yleisten kuvantamisominaisuuksien perusteella. Pienten vääristymien profiilien priorisointi, vakaat polttovälit ja tasainen kalibrointi varmistavat, että tietosi pysyvät erittäin luotettavina.
Pyydä aina näytemateriaalia ja raakakalibrointitietoja mahdollisilta toimittajilta hankintasyklin alussa. Testaa näitä optisia tuloja mittausohjelmistoasi ja sallittuja vikatoleransseja vastaan. Koko järjestelmäarkkitehtuurin validointi valvotussa ympäristössä estää kalliita integraatiohäiriöitä.
V: Oikealla stereo- tai 3D-vaiheintegraatiolla huippuluokan moduulit voivat saavuttaa 0,05–0,1 mm tarkkuuden. Tämä tarkkuus riippuu suuresti etäisyydestä kohteeseen ja optimaalisista valaistusolosuhteista. Moduulin kalibrointi erityisesti kohdetarkastusympäristöä varten varmistaa, että säilytät nämä tiukat toleranssit ajan mittaan.
V: Yksilinssinen vähäsäröinen moduuli voi mitata 2D-pituutta ja -leveyttä vertailumittaustarkoituksiin. Syvyyden tarkka mittaaminen vaatii kuitenkin stereolinssin asennuksen tai 3D-vaihemittaustekniikan. Yksittäisistä linsseistä puuttuu tilakolmio, joka tarvitaan Z-akselin luotettavaan laskemiseen.
V: Polttoväli sanelee suoraan objektiivin suurennussuhteen. Kiinteätarkennusmoduuli varmistaa, että tämä suhde pysyy ehdottoman vakiona tietyllä kohdeetäisyydellä. Tämä fyysinen vakaus eliminoi automaattitarkennusmekanismien aiheuttamat muuttuvat laskentavirheet, jolloin ohjelmisto voi laskea mitat suurella varmuudella.


