
Zobrazení: 0 Autor: Editor webu Čas publikování: 29. 10. 2026 Původ: místo


V nedestruktivním testování (NDT) a zajišťování kvality je identifikace závady jen polovinou úspěchu. Určení, zda trhlina nebo korozní jáma překračuje povolené tolerance, vyžaduje přesné měření rozměrů. Závažnost strukturálního poškození nemůžete jednoduše odhadnout na základě rozmazaného obrazu. Přesnost určuje, zda stroj běží bezpečně nebo katastroficky selže.
Standardní mikrokamery přirozeně trpí optickým zkreslením. Tato chyba činí výpočty pixelů na milimetry na obrazovce nebezpečně nespolehlivé pro kritickou infrastrukturu, jako jsou turbíny nebo potrubí. Použití deformovaných snímků pro geometrickou analýzu vede k velkým chybám měření. Vystavuje celé operace značnému riziku.
An modul průmyslové kamery endoskopu může měřit velikost defektu s vysokou přesností. Dosažení tohoto cíle vyžaduje navrženou optiku s korekcí zkreslení a vysoce stabilní ohniskové parametry. Musíte také spárovat tuto pokročilou optiku se správným měřicím softwarem, jako je stereo nebo 3D fázové mapovací systémy, abyste získali spolehlivá rozměrová data.
Použití standardních spotřebitelských kamerových modulů pro NDT vede přímo k falešným pozitivům nebo falešným negativům. Vytvářejí nespolehlivé datové sady. Falešně pozitivní výsledky způsobují neopodstatněné prostoje a nutí týmy údržby rozebírat zdravé stroje. Naopak falešná negativa vedou ke katastrofálnímu selhání zařízení. Od svých kontrolních nástrojů potřebujete kvantitativní spolehlivost, nikoli jen přiměřeně jasný obraz.
Ultrakompaktní čočky přirozeně trpí silným soudkovým a poduškovitým zkreslením. Sudové zkreslení vyboulí střed obrazu směrem ven. Poduškové zkreslení svírá střed směrem dovnitř k ohnisku. Oba efekty ohýbají vnímané okraje dokonale rovných defektů. Ploché lineární souřadnice nelze na zakřivené optické vykreslení přesně mapovat. Standardní čočky deformují geometrii dříve, než software vůbec analyzuje pixely.
Nerovnoměrné osvětlení LED vnáší do rovnice měření další kritickou proměnnou. Přímé osvětlení vytváří silné stíny na nerovných reflexních površích. Intenzivní světlo také způsobuje 'kvetení', kde světlé skvrny vymývají důležité detaily hran. Tyto artefakty uměle zmenšují nebo rozšiřují vnímané hranice trhliny nebo korozní jámy. Správná difuze světla je absolutně nesporná pro přesné určení velikosti defektu.
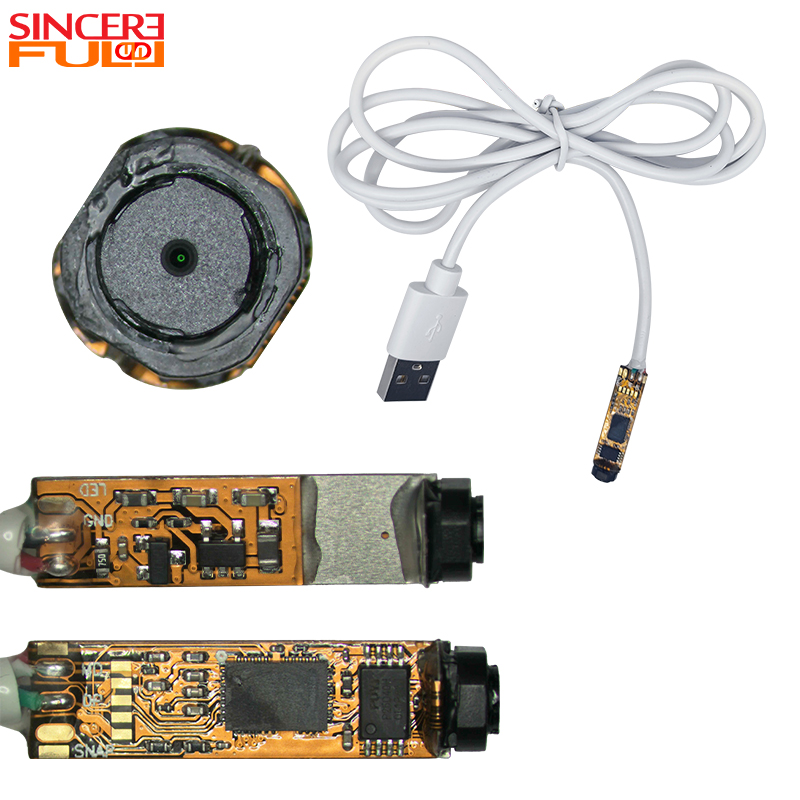
Různé konfigurace modulů umožňují specifické typy kvantitativní analýzy. Musíte vybrat hardware vytvořený výslovně pro úlohy měření. Komponenty běžně dostupné na trhu jednoduše postrádají optickou věrnost potřebnou pro submilimetrová hodnocení.
Inženýři využívají asférické konstrukce čoček k minimalizaci deformace obrazu na okraji. Tyto složité tvary čoček zachovávají rovné linie v celém zorném poli. Zabraňují roztahovacímu efektu typickému pro standardní širokoúhlé mikročočky. Plochý optický profil zajišťuje rovnoměrnou hustotu pixelů od středu k okrajům.
Optická korekce na hardwarové úrovni pokaždé překonává softwarové následné zpracování. Software roztahuje pixely, aby sloučil obrázek, a interpoluje data, kterým nemůžete plně důvěřovat. A modul kamery endoskopu s nízkým zkreslením zachycuje nativně skutečnou geometrii. Zachovává integritu měření v přesném okamžiku dopadu světla na senzor, což dává měřicím algoritmům čistou základní linii.
Uzamčená ohnisková vzdálenost zachovává matematicky konzistentní vztah mezi pixely a fyzickými rozměry. Systémy automatického ostření tento poměr neustále upravují, když hledají jasnost. Toto nepřetržité nastavování ničí základní kalibraci. Uzamčená optika zajišťuje, že poměr zvětšení během kontrolního průchodu nikdy neočekávaně nekolísá.
Ideální případy použití zahrnují vnitřní kontroly potrubí a hodnocení portů motoru. V těchto omezených prostředích zůstává vzdálenost k cíli známá a konstantní. Pomocí a Modul kamery endoskopu pro boční pohled s pevným ohniskem zaručuje opakovatelné, vysoce přesné dimenzování podél stěny potrubí. Pevné parametry odstraňují proměnné blízkosti z vašich výpočtů.
Výpočet hloubky vyžaduje více než jednu standardní čočku. Moduly se dvěma čočkami (stereo) zachycují současně dva mírně posunuté snímky. Měřicí software trianguluje tyto dvě perspektivy, aby přesně vypočítal hloubku. Napodobuje lidské binokulární vidění a mapuje prostorové vztahy.
Další pokročilý přístup představují moduly mřížkové projekce. Promítají strukturované světelné linie přímo na kontrolní plochu. Kamera čte geometrickou deformaci těchto čar, když se překrývají přes defekt. Software používá tato deformační data k vytvoření vysoce přesné 3D mapy povrchu, která současně vypočítává hloubku, šířku a délku.
Sourcingové týmy musí během fáze užšího výběru pečlivě vyhodnotit technické listy. Potřebujete specifikace, které se přímo promítnou do hmatatelné spolehlivosti měření. Podívejme se na konkrétní rozměry definující vysoký výkon průmyslové endoskopové kamerové moduly.
Vysoké počty megapixelů nic neznamenají, pokud objektiv přináší silný digitální šum. Poměr signálu k šumu (SNR) musí zůstat vysoký v podmínkách průmyslového osvětlení. Vysoký SNR umožňuje softwarovým algoritmům ostře a přesně detekovat hrany defektů. Rozmazané, hlučné okraje vytvářejí velkou chybovost při výpočtu submilimetrových měření.
Optimální ohniskový rozsah musíte pečlivě zúžit. Defekt musí dokonale sedět v zóně maximální optické čistoty modulu. Pokud se objekt posune mimo hloubku ostrosti (DoF), mírné rozostření okrajů zničí výpočet pixelů. Přesnost vyžaduje dodržování přísné kontroly blízkosti během procesu kontroly.
Průmyslové prostředí produkuje intenzivní vibrace a fyzické dopady. Vnitřní snímač a vyrovnání objektivu musí odolat těmto fyzickým otřesům. Dokonce i mikroskopické fyzické posuny uvnitř válce okamžitě zruší vaši kalibraci měření. Robustní pouzdro je životně důležité pro zachování optické geometrie.
Hardware je pouze tak přesný, jak přesné je jeho provozní nasazení. Přesnost nemůžete vytáhnout z krabice pouhým zapnutím zařízení. Vyžaduje přísné procedurální dodržování a kontrolu životního prostředí. Operátoři musí rozumět fyzickým omezením svých optických nástrojů.
Moduly vyžadují před nasazením přísnou kalibraci sítě. Mapujete specifický profil zkreslení čočky proti známému fyzickému vzoru mřížky. Software zaznamenává tyto nepatrné odchylky, aby dynamicky opravoval příchozí data pixelů. Kromě toho pravidelná rekalibrace udržuje tolerance měření během měsíců těžkého průmyslového použití.
Extrémní teploty v průmyslovém prostředí způsobují mikro-posuny v soustavách optických čoček. Tyto tepelné roztažnosti mění index lomu a výrazně zkreslují výstup měření. Před pokusem o měření kritických defektů musíte modulu umožnit, aby dosáhl tepelné rovnováhy uvnitř kontrolního prostředí.
Ruční měření umístění kurzoru zůstává vysoce náchylné k lidské chybě. Operátoři často mírně klikají uvnitř nebo vně skutečné hranice trhliny kvůli únavě nebo odleskům obrazovky. Průmysl se rychle posouvá směrem k detekci hran za pomoci umělé inteligence. Automatické rozpoznávání defektů (ADR) zcela odstraňuje subjektivní lidský úsudek z rovnice velikosti.
Přístup k měření Porovnávací
| přístup Primární | rizika | strategie zmírňování | Skóre opakovatelnosti |
|---|---|---|---|
| Ruční umístění kurzoru | Lidská únava a subjektivní identifikace hran | Časté přestávky operátora a standardizované školení | Nízká až střední |
| Automatické rozpoznávání defektů (ADR) | Algoritmické selhání na vysoce reflexních površích | Optimalizované rozptýlené osvětlení a trénování algoritmů | Vysoký |
| Stereo triangulace | Kalibrační drift z fyzických dopadů | Rutinní plány kalibrace mřížky | Velmi vysoká |
Před dokončením nákupu hardwaru musíte stanovit přijatelné hranice chyb. Pro letecké turbíny může absolutní limit představovat tolerance ±0,05 mm. Pro obecní vodovodní potrubí je často dostačující ±0,5 mm. Definujte tyto přísné průmyslové standardy shody předem, abyste se vyhnuli přetechnizovanému nebo nedostatečně výkonnému systému.
Během hodnocení musíte od výrobců vyžadovat konkrétní technické výstupy. Požádejte o nezpracované, nefiltrované sady kalibračních dat. Vyžádejte si komplexní grafy zkreslení mapující celé zorné pole. Ověřte dostupnost sady SDK (Software Development Kit), abyste zajistili hladkou integraci do vašeho proprietárního měřicího softwaru. Nikdy nenakupujte naslepo na základě marketingových brožur zvýrazňujících pouze hrubé rozlišení.
Přesné měření defektů je zcela dosažitelné pomocí moderního endoskopického hardwaru. Musíte však vybrat nástroje založené na přísných optických standardech, nikoli na obecných zobrazovacích schopnostech. Upřednostnění profilů s nízkým zkreslením, stabilní ohniskové vzdálenosti a konzistentní kalibrace zajišťuje, že vaše data zůstanou vysoce spolehlivá.
Vždy si od potenciálních dodavatelů vyžádejte ukázkovou stopáž a nezpracovaná kalibrační data na začátku cyklu nákupu. Otestujte tyto optické vstupy proti vašemu specifickému měřicímu softwaru a povoleným tolerancím vad. Ověření celé systémové architektury v řízeném prostředí předchází nákladným integračním selháním.
Odpověď: Se správnou stereo nebo 3D fázovou integrací mohou špičkové moduly dosáhnout přesnosti v rozmezí 0,05 mm až 0,1 mm. Tato přesnost silně závisí na vzdálenosti k cíli a optimálních světelných podmínkách. Kalibrace modulu speciálně pro cílové prostředí inspekce dále zajišťuje udržení těchto přísných tolerancí v průběhu času.
Odpověď: Modul s jedním objektivem s nízkým zkreslením může měřit 2D délku a šířku pro účely srovnávacího měření. Přesné měření hloubky však vyžaduje nastavení stereo objektivu nebo technologii 3D měření fáze. Jednotlivé čočky postrádají prostorovou triangulaci nezbytnou pro spolehlivý výpočet osy Z.
A: Ohnisková vzdálenost přímo určuje poměr zvětšení objektivu. Modul s pevným ohniskem zajišťuje, že tento poměr zůstane absolutně konstantní v konkrétní cílové vzdálenosti. Tato fyzická stabilita eliminuje proměnlivé chyby ve výpočtu způsobené mechanismy automatického zaostřování, což umožňuje softwaru vypočítat rozměry s vysokou spolehlivostí.


