


非破壊検査 (NDT) と品質保証では、欠陥を特定することは戦いの半分にすぎません。亀裂や腐食ピットが許容誤差を超えているかどうかを判断するには、正確な寸法測定が必要です。ぼやけた画像に基づいて構造的損傷の深刻さを単純に推測することはできません。精度は、マシンが安全に動作するか致命的な障害が発生するかを決定します。
標準的なマイクロカメラは本質的に光学的な歪みを抱えています。この欠陥により、タービンやパイプラインなどの重要なインフラにおいて、画面上のピクセルからミリメートルへの計算の信頼性が危険なほど低くなります。歪んだ画像を幾何学的解析に使用すると、大きな測定エラーが発生します。これにより、業務全体が重大なリスクにさらされます。
アン 工業用内視鏡カメラモジュールは、 欠陥サイズを高精度に測定できます。これを達成するには、設計された歪み補正光学系と非常に安定した焦点パラメータが必要です。また、信頼性の高い寸法データを抽出するには、これらの高度な光学系をステレオまたは 3D 位相マッピング システムなどの適切な測定ソフトウェアと組み合わせる必要があります。
NDT に既製の民生用カメラ モジュールを使用すると、偽陽性または偽陰性が直接発生します。信頼性の低いデータセットが生成されます。誤検知は不当なダウンタイムを引き起こし、メンテナンス チームが正常な機械を分解することを余儀なくされます。逆に、偽陰性は致命的な機器の故障につながります。検査ツールには、十分に明確な画像だけではなく、定量的な信頼性が必要です。
超小型レンズは当然、深刻な樽型歪みや糸巻き型歪みに悩まされます。樽型歪みは、画像の中心を外側に膨らませます。糸巻き型歪みは、焦点に向かって中心を内側に狭めます。どちらの効果も、完全に真っ直ぐな欠陥の認識されたエッジを曲げます。平面の線形座標を湾曲した光学レンダリングに正確にマッピングすることはできません。標準レンズは、ソフトウェアがピクセルを分析する前にジオメトリを歪めます。
LED 照明が不均一であると、測定方程式に別の重要な変数が導入されます。直接照明を当てると、凹凸のある反射面に濃い影が生じます。強い光も「ブルーミング」を引き起こし、明るいスポットがエッジの重要な細部を洗い流してしまいます。これらのアーティファクトは、亀裂や腐食ピットの認識された境界を人為的に縮小または拡大します。欠陥のサイズを正確に測定するには、適切な光の拡散は絶対に譲れません。
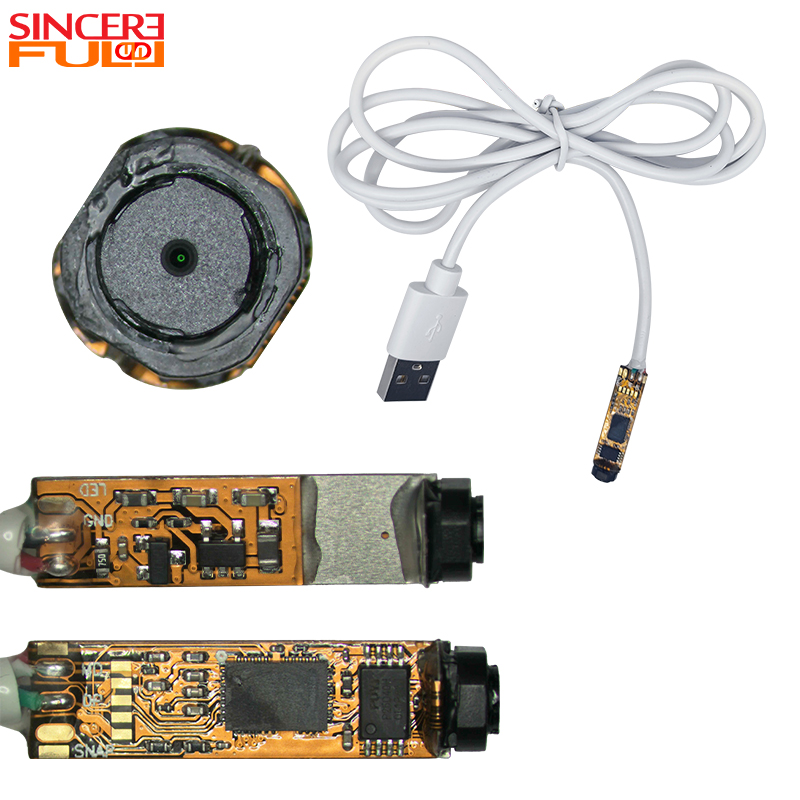
さまざまなモジュール構成により、特定のタイプの定量分析が可能になります。測定タスク用に明示的に構築されたハードウェアを選択する必要があります。既製のコンポーネントには、サブミリメートルの評価に必要な光学的忠実度がまったくありません。
エンジニアは非球面レンズ設計を利用して、周辺部での画像の歪みを最小限に抑えます。これらの複雑なレンズ形状により、視野全体にわたって直線が維持されます。標準的な広角マイクロレンズに特有の伸縮効果を防ぎます。平坦な光学プロファイルにより、中心から端まで均一なピクセル密度が保証されます。
ハードウェアレベルの光学補正は、常にソフトウェアベースの後処理を上回ります。ソフトウェアはピクセルを引き延ばして画像を平坦化し、完全には信頼できないデータを補間します。あ 低歪みの内視鏡カメラモジュールは、 真の形状をネイティブにキャプチャします。光がセンサーに当たる正確な瞬間の測定の完全性を維持し、測定アルゴリズムに純粋なベースラインを与えます。
焦点距離をロックすると、ピクセルと物理的寸法の間の数学的に一貫した関係が維持されます。オートフォーカスシステムは、鮮明さを求めてこの比率を常に調整します。この継続的な調整により、ベースライン キャリブレーションが破壊されます。ロックされた光学系により、検査通過中に倍率が予期せず変動することはありません。
理想的な使用例には、内部パイプの検査やエンジン ポートの評価などがあります。このような限られた環境では、ターゲットまでの距離は既知であり、一定のままです。を使用して 固定焦点側視内視鏡カメラ モジュールにより、 パイプ壁に沿った再現性の高い高精度のサイジングが保証されます。剛体パラメータを使用すると、計算から近接変数が削除されます。
深度の計算には、1 つの標準レンズ以上のものが必要です。デュアルレンズ (ステレオ) モジュールは、わずかにオフセットした 2 つの画像を同時にキャプチャします。測定ソフトウェアは、これら 2 つの視点を三角測量して、深さを正確に計算します。人間の両眼視を模倣して空間関係をマッピングします。
格子投影モジュールは、もう 1 つの高度なアプローチを表します。構造化された光線を検査面に直接投影します。カメラは、欠陥の上を覆うこれらの線の幾何学的変形を読み取ります。ソフトウェアはこの変形データを使用して高精度の 3D サーフェス マップを構築し、深さ、幅、長さを同時に計算します。
調達チームは、候補者リストの段階で仕様書を慎重に評価する必要があります。目に見える測定の信頼性に直接つながる仕様が必要です。高性能を定義する具体的な次元を調べてみましょう。 工業用内視鏡カメラモジュール.
レンズに大きなデジタルノイズが混入してしまうと、メガピクセル数が高くても意味がありません。産業用照明条件下では、信号対雑音比 (SNR) を高く保つ必要があります。高い SNR により、ソフトウェア アルゴリズムが欠陥エッジを鮮明かつ正確に検出できます。エッジがぼやけてノイズが多いと、ミリメートル未満の測定値を計算するときに大きな誤差が生じます。
最適な焦点範囲を慎重に絞り込む必要があります。欠陥はモジュールのピーク光学的透明度ゾーン内に完全に収まっていなければなりません。被写体が被写界深度 (DoF) の外側にドリフトしている場合、わずかなエッジのブラーによりピクセル計算が台無しになります。精度を高めるには、検査プロセス中に厳密な近接制御を維持する必要があります。
産業環境では、激しい振動や物理的衝撃が発生します。内部センサーとレンズの位置調整は、これらの物理的衝撃に耐える必要があります。バレル内部の微細な物理的変化でさえ、測定校正は即座に無効になります。耐久性の高いハウジングは、光学的形状を維持するために不可欠です。
ハードウェアの精度は、その運用上の展開によって決まります。デバイスの電源を入れるだけでは、箱から出してすぐに精度を引き出すことはできません。厳格な手順の順守と環境管理が必要です。オペレーターは、光学ツールの物理的な制限を理解する必要があります。
モジュールは、導入前に厳密なグリッド キャリブレーションを必要とします。特定のレンズ歪みプロファイルを既知の物理グリッド パターンに対してマッピングします。ソフトウェアはこれらの微小な偏差を記録し、受信ピクセル データを動的に修正します。さらに、定期的な再校正により、数か月にわたる重工業用途にわたって測定許容誤差が維持されます。
産業環境内の極端な温度により、光学レンズアレイに微小なずれが発生します。これらの熱膨張により屈折率が変化し、測定出力が大幅に歪められます。重大な欠陥の測定を試みる前に、モジュールが検査環境内で熱平衡に達するまで待つ必要があります。
手動によるカーソル位置の測定は依然として人的ミスが発生する可能性が非常に高くなります。オペレータは、疲労や画面の眩しさのために、実際の亀裂境界のわずかに内側または外側をクリックすることがよくあります。業界は AI 支援のエッジ検出に急速に移行しています。自動欠陥認識 (ADR) は、サイジング計算式から人間の主観的な判断を完全に排除します。
測定アプローチ 比較
| アプローチ | 主なリスク | 軽減戦略 | 再現性スコア |
|---|---|---|---|
| 手動でのカーソルの配置 | 人間の疲労と主観的なエッジの識別 | オペレーターの頻繁な休憩と標準化されたトレーニング | 低から中程度 |
| 自動欠陥認識 (ADR) | 反射率の高い表面でのアルゴリズムの失敗 | 最適化された拡散照明とアルゴリズムのトレーニング | 高い |
| ステレオ三角測量 | 物理的衝撃による校正ドリフト | 定期的なグリッド校正スケジュール | 非常に高い |
ハードウェアの購入を確定する前に、許容可能な誤差マージンを確立する必要があります。航空タービンの場合、±0.05mm の公差が絶対的な限界を表す場合があります。一般的な自治体の配管では、±0.5mm で十分なことがよくあります。過剰なエンジニアリングやパフォーマンスの低いシステムを避けるために、これらの厳格な業界コンプライアンス標準を事前に定義してください。
評価中にメーカーに特定の技術成果物を要求する必要があります。フィルタリングされていない生の校正データセットを要求してください。視野全体をマッピングする包括的な歪みチャートをリクエストします。ソフトウェア開発キット (SDK) の可用性を確認して、独自の測定ソフトウェアにスムーズに統合できるようにします。生の解像度のみを強調するマーケティングパンフレットに基づいて盲目的に購入しないでください。
正確な欠陥測定は、最新の内視鏡ハードウェアを使用して完全に達成できます。ただし、一般的なイメージング機能ではなく、厳密な光学規格に基づいてツールを選択する必要があります。低歪みプロファイル、安定した焦点距離、一貫したキャリブレーションを優先することで、データの信頼性が高く保たれます。
調達サイクルの早い段階で、潜在的なサプライヤーにサンプル映像と生の校正データを常に要求してください。これらの光入力を、特定の測定ソフトウェアおよび許容される欠陥許容値に対してテストします。制御された環境でシステム アーキテクチャ全体を検証することで、将来的にコストのかかる統合の失敗を防ぐことができます。
A: 適切なステレオまたは 3D 位相統合により、ハイエンド モジュールは 0.05 mm ~ 0.1 mm 以内の精度を達成できます。この精度は、ターゲットまでの距離と最適な照明条件に大きく依存します。対象の検査環境に合わせてモジュールを校正すると、これらの厳しい許容誤差を長期間にわたって確実に維持できます。
A: 単一レンズの低歪みモジュールは、比較測定目的で 2D の長さと幅を測定できます。ただし、深さを正確に測定するには、ステレオ レンズのセットアップまたは 3D 位相測定テクノロジーが必要です。単レンズには、Z 軸を確実に計算するために必要な空間三角測量がありません。
A: 焦点距離はレンズの倍率に直接影響します。固定焦点モジュールにより、特定のターゲット距離でこの比率が絶対的に一定に保たれます。この物理的安定性により、オートフォーカス機構によってもたらされる変動計算エラーが排除され、ソフトウェアで高い信頼性を持って寸法を計算できるようになります。


