


ハードウェア エンジニアとシステム インテグレーターは、ビジョン システムを限られたスペースに組み込む際に、重大なボトルネックに直面します。小型モジュールのサイズと信頼性の高いデータ伝送のバランスを常に保つ必要があります。 USB ビデオ クラス (UVC) 標準が広く採用されたことで、この統合プロセスが合理化されました。これにより、煩わしいカスタム ドライバーの依存関係が排除され、ソフトウェア アーキテクチャが簡素化されます。ただし、物理的な統合には依然として隠れたリスクが伴います。安定した長期的なパフォーマンスを確保するには、複雑なハードウェア制約を回避する必要があります。このガイドでは、統合の技術的な現実を詳しく説明します。 USB UVC内視鏡カメラモジュール。私たちはインターフェイスの選択、電力の制約、OS レベルの互換性に重点を置いています。熱出力を管理し、コネクタの耐久性を評価し、適切なプロトコルを選択する方法を学びます。これらの実践的な洞察により、医療アプリケーションと産業アプリケーションの両方で、スケーラブルで準拠した製品の展開が保証されます。
ドライバーレス導入: UVC 準拠により、主要なオペレーティング システム (Windows、Linux、Android) 間でプラグ アンド プレイ機能が確保され、ソフトウェア開発のオーバーヘッドが大幅に削減されます。
インターフェイスのトレードオフ: USB2.0 UVC カメラ モジュールはユニバーサルなレガシー サポートを提供しますが、Type-C カメラ モジュールに移行すると、最新のホスト デバイスに優れた電力供給とリバーシブル コネクタの利点が提供されます。
熱管理は重要です。 マイクロレンズと局所的な画像信号プロセッサ (ISP) は熱を発生します。医療用途や産業用途での熱スロットルを防ぐために、消費電力を厳密に管理する必要があります。
ケーブル長の制限: 標準の USB インターフェイスは 2 ~ 3 メートルを超えると信号劣化が発生するため、深挿入内視鏡設計ではアクティブなリピーターまたは代替信号が必要になります。
カスタム カメラ ドライバーは、製品ライフサイクル全体にわたって多大なメンテナンス負担を引き起こします。これらは OS アップデートの脆弱性と複雑なコンプライアンスのハードルを生み出します。 UVC はビデオ ペイロードを標準化して、これらの基本的な問題を解決します。これにより、ホスト システムがカメラ ハードウェアを自動的に認識できるようになります。この標準化により、独自のソフトウェアをインストールする必要がなくなりました。エンドユーザーは、真のプラグ アンド プレイ セットアップを体験できます。
ここでは、明確な UVC の利点について詳しく説明する必要があります。 UVC プロトコルは、ホスト システムのアプリケーション プログラミング インターフェイス (API) にネイティブにインターフェイスします。 Windows マシンでは、DirectShow または Media Foundation フレームワークが使用されます。 Linux ディストリビューションでは、Video4Linux2 (V4L2) を利用します。このネイティブ統合により、ハードウェアとオペレーティング システム間のシームレスな通信が保証されます。 OS のマイナー アップデートごとにカスタム ドライバーを書き直すという頭痛の種を避けることができます。
統合が成功すると、具体的で測定可能なパフォーマンス指標が達成されます。安定したフレーム レートと非常に低い遅延が必要です。正確な色の再現は、診断や検査のタスクにも不可欠です。システムはこれらの結果を一貫して提供する必要があります。エンドユーザー ソフトウェアのトラブルシューティングは必要ありません。プラグ アンド プレイの信頼性は、最終的にモジュール導入の成功を決定します。
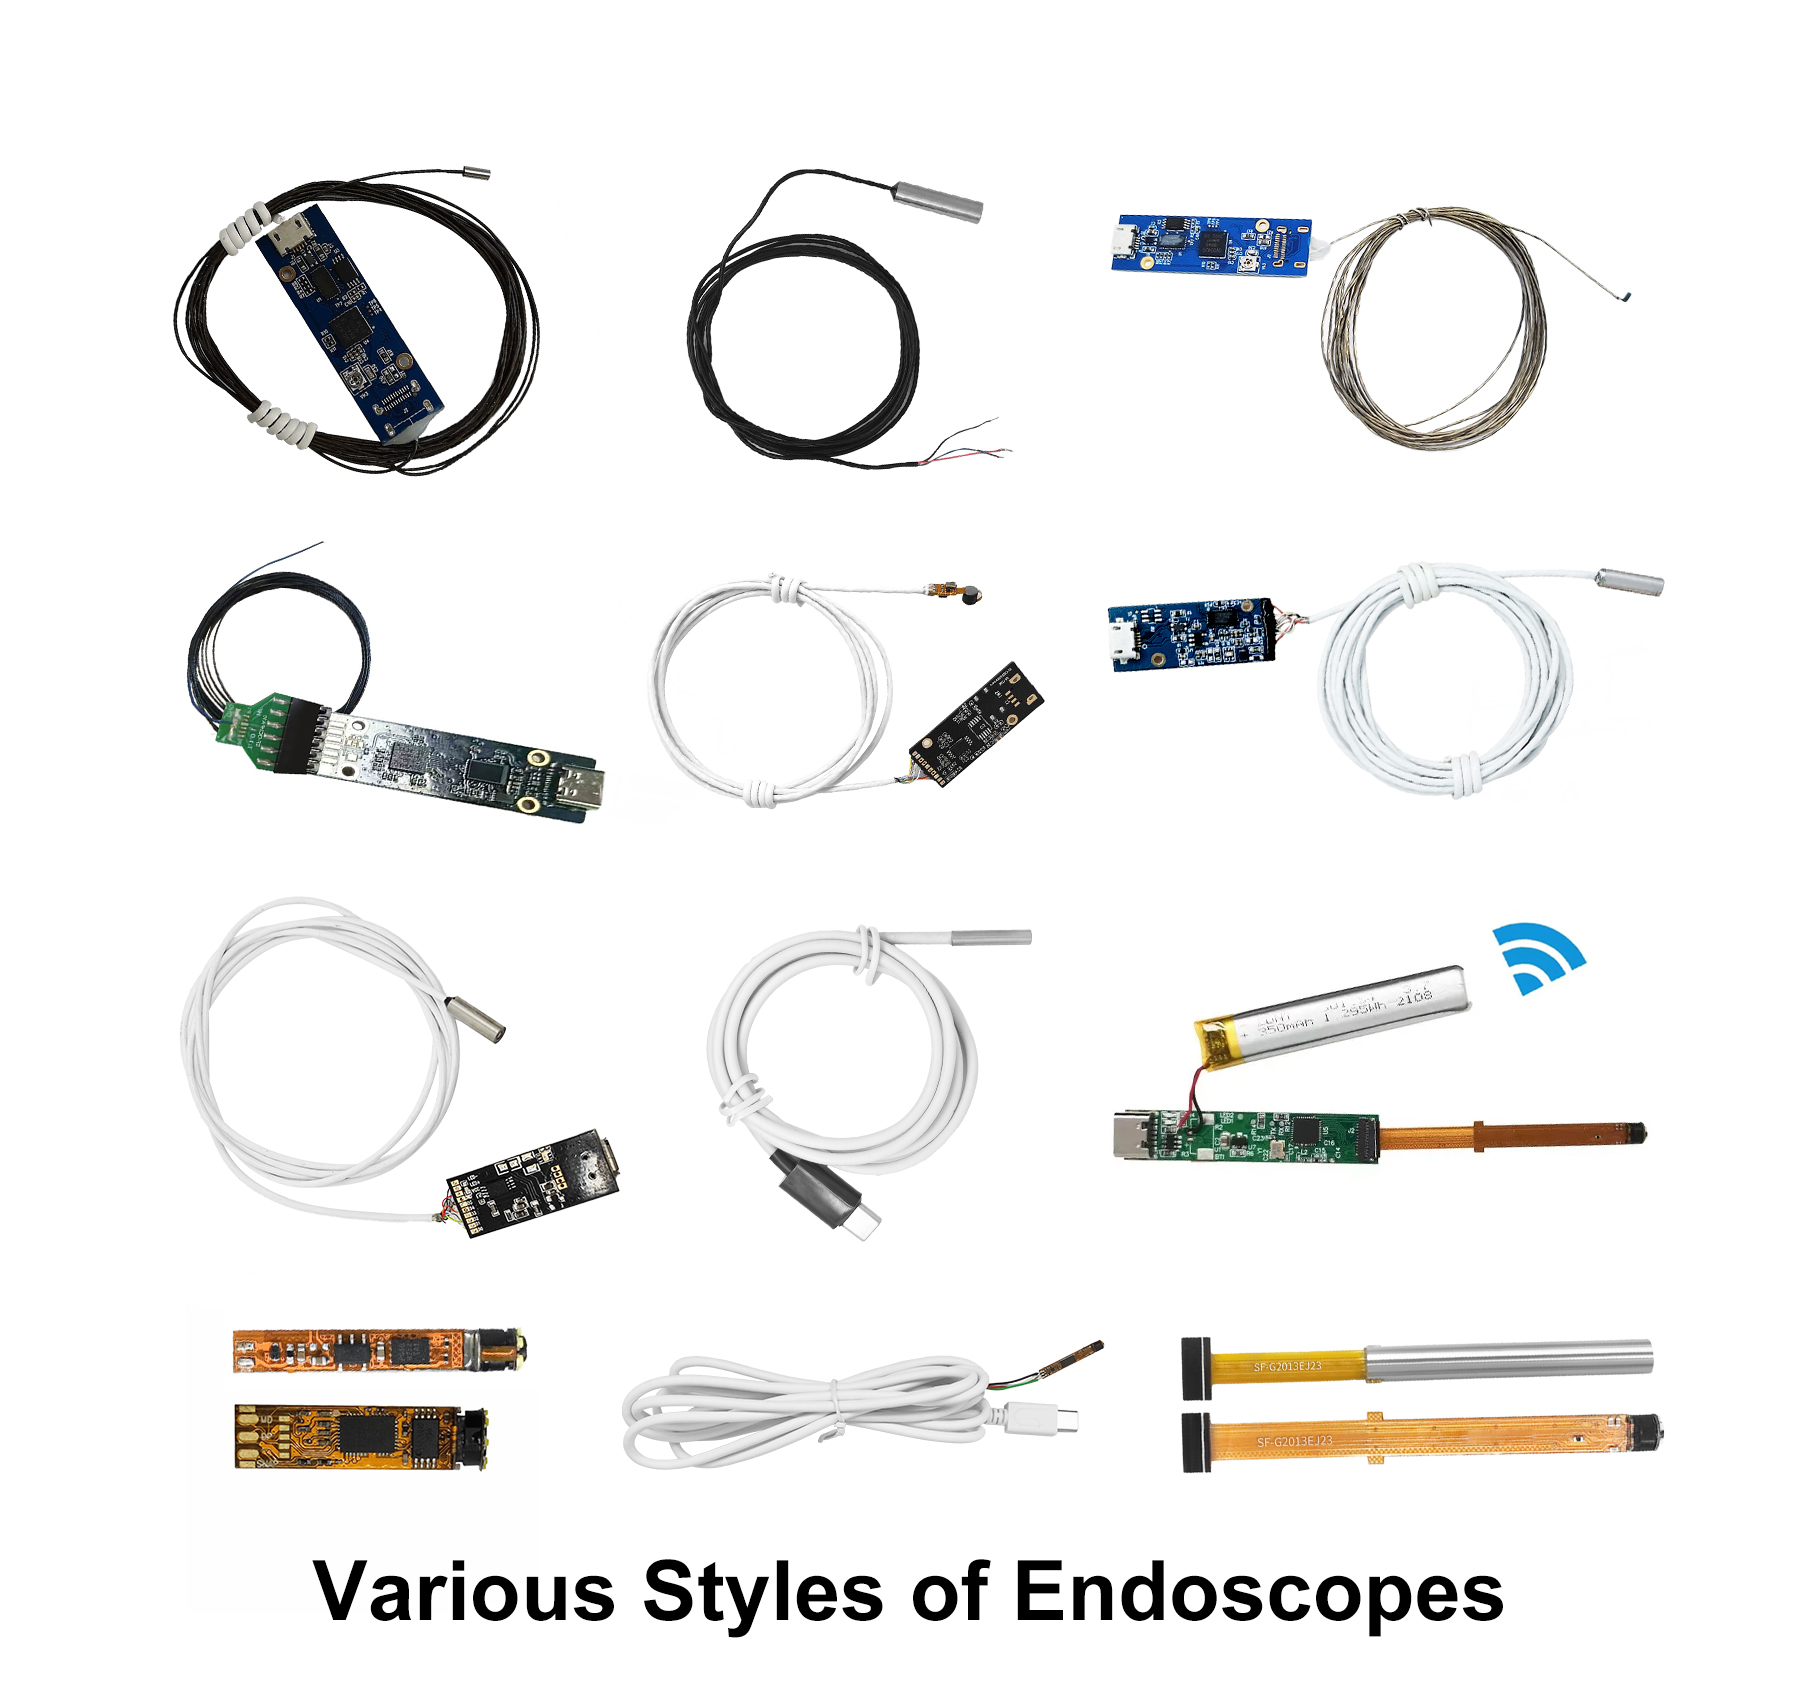
適切な物理インターフェイスの選択は、製品の互換性と長期的なパフォーマンスを左右します。従来のサポートと最新の電力供給標準を慎重に比較検討する必要があります。
の USB2.0 UVC カメラ モジュールは 、依然として内視鏡のベースライン設計において議論の余地のない業界標準です。通常、720p または 1080p の解像度で 30 フレーム/秒のストリーミングをサポートします。このインターフェイスは、古い医療カートや従来の産業用端末に対して比類のないユニバーサルな互換性を提供します。
ただし、帯域幅の厳密な制限を考慮する必要があります。 USB 2.0 は理論上の最大 480 Mbps を提供します。実際には、使用可能なスループットは約 300 Mbps しか達成できません。この制限により、MJPEG や YUY2 などの圧縮形式の使用が強制されます。 MJPEG は帯域幅要件を大幅に削減しますが、わずかな処理遅延が発生します。 YUY2 は非圧縮の生のフレームを提供しますが、達成可能な最大フレーム レートは大幅に低下します。アプリケーションのリアルタイムのビジュアル要件に基づいて、これらのエンジニアリングのトレードオフのバランスを取る必要があります。
最新のハンドヘルド診断はますます依存しています。 Type-Cカメラモジュール。モバイル接続の工業用スコープや最新の臨床タブレットに完全に統合されます。リバーシブル コネクタにより、ペースの速い臨床環境におけるユーザー エクスペリエンスが大幅に向上します。重要な手順中の挿入エラーを排除します。
ここでは物理的な設置面積が独特の設計上の課題を引き起こします。密閉された筐体内で Type-C 接続を配線するには、慎重な PCB レイアウト計画が必要です。場合によっては、PCB レベルでベア 4 ピンまたは 5 ピンのレイアウトを使用した方がうまく機能することがあります。標準の Type-C ポートを外部に露出しながら、モジュールを内部で配線できます。このアプローチでは、最新の外部接続を維持しながら、貴重な内部スペースを節約します。コンパクトなデバイス設計の両方の長所を提供します。
内視鏡は、繰り返しの曲げや非常に過酷な環境に毎日耐えます。露出した外部コネクタの嵌合サイクルを厳密に評価する必要があります。ケーブルがカメラヘッドと接触する部分では、機械的な張力緩和が非常に重要です。よくある間違いは、ストレイン リリーフ ブーツの仕様を過小評価することです。張力緩和が不十分だと、必然的に早期の信号障害が発生し、高額な修理が発生します。ベスト プラクティスでは、オーバーモールド コネクタと高フレックス ケーブルを利用することが求められます。これらの材料は、繊細な内部配線を過酷な機械的ストレスから保護し、湿気の侵入を防ぎます。
内視鏡カメラは、微細な空間に高密度で複雑な電子機器を詰め込んでいます。この物理密度により、電力管理と熱放散がエンジニアリングの最優先事項になります。
USB 電力供給は、UVC モジュールの非常に特殊なプロトコルに従います。ほとんどの内視鏡モジュールには、安定性の高い 5V 電源ラインが必要です。ただし、実際の消費電流はアクティブ動作中に大きく変動します。 LED 照明は、特定の輝度設定に基づいて可変電流を引き出します。内部の画像信号プロセッサ (ISP) も、複雑な画像のレンダリング中に大量の電力を消費します。ホストデバイスが安定したピーク電流を快適に供給できることを確認する必要があります。突然の電圧降下により、カメラがランダムに切断されることがあります。
直径 5 mm 未満に収められた高解像度センサーは、急速で激しい熱を生成します。表面積が小さいため、この熱エネルギーを十分に早く放散することができません。この閉じ込められた熱は、実際の現場での応用において重大なリスクをもたらします。よくある間違いは、ISP によって生成される局所的な熱を完全に無視することです。
医療現場では、厳しい温度制限を超えると、患者の組織に深刻な損傷が生じる可能性があります。規制当局は内視鏡先端温度を厳しく監視し、制限しています。工業用検査では、過剰な熱により画像に深刻なセンサーノイズが発生します。この熱ノイズは画像の鮮明度を低下させ、重大な検査欠陥を隠してしまいます。
設計段階で堅牢な冷却戦略を積極的に実装する必要があります。ハードウェア レベルのソリューションには、局所的な熱を拡散するための導電性銅シールドの使用が含まれます。 LED のデューティサイクルにより、継続的な消費電力が削減され、温度が積極的に下がります。
ファームウェアの調整も熱制御において重要な役割を果たします。フレーム レートに上限を設けることで、ISP の過負荷を積極的に防ぎます。熱安全カットオフをデバイスのファームウェアに直接プログラムできます。これらの組み合わせたアプローチにより、連続使用下でも安全な動作温度が効果的に維持されます。
銅テープまたは熱伝導性ポッティングを適用して、局所的な熱を均一に分散させます。
PWM (パルス幅変調) を実装して、LED の輝度を効率的にデューティサイクルします。
ファームウェアで直接最大フレーム レートを制限することにより、ISP 処理を抑制します。
敏感な組織や電子機器を保護するために、自動サーマルシャットダウンルーチンを設計します。
あ USB 内視鏡カメラ モジュールは 、さまざまなホスト システム間で完璧に通信する必要があります。 UVC は必要なベースラインを提供しますが、OS ごとにプロトコルの処理方法が異なります。
オペレーティング システムが異なると、高度に特殊な統合アプローチが必要になります。対象となるすべてのプラットフォームにわたってモジュールを徹底的にテストする必要があります。
Windows: 統合は通常、Media Foundation または DirectShow API を介してシームレスに行われます。ただし、OEM 固有の画像調整では、高度な機能にアクセスするために特殊な UVC 拡張ユニットが必要になることがよくあります。
Linux: ネイティブ V4L2 サポートにより、Linux は組み込み IoT システムに最適です。これは、多くの Raspberry Pi 駆動の医療ゲートウェイと堅牢なエッジ診断ツールを強化します。
Android: Android の統合には、明示的な OTG (On-The-Go) ハードウェア サポートが必要です。ユーザーがライブビデオフィードを表示するには、標準の UVC アプリケーションが必要です。現場での経験から、Android OTG の実装は携帯電話メーカーによって大きく異なることがわかりました。さまざまな Android ハードウェア レイヤにわたる深刻な断片化のリスクに注意する必要があります。
標準 UVC は、基本的なビデオ ストリーミング機能を厳密にカバーしています。しかし、カスタムのハードウェア コントロールが必要な場合はどうすればよいでしょうか? UVC 拡張ユニット (XU) は、この特定のエンジニアリング問題を解決します。 XU を使用すると、インテグレータは標準化されたフレームワーク内で独自のカメラ コントロールに安全にアクセスできます。
特定の LED トグルまたはオートフォーカス トリガーを XU コマンドに直接マッピングできます。この方法では、高度な機能のロックを解除しながら、デバイスを完全にドライバーレスに保ちます。これにより、ソフトウェア チームに高度に標準化された API が提供され、カスタム ハードウェア機能を確実に制御できます。
完璧なモジュールを選択するには、高度に構造化された評価フレームワークが必要です。技術仕様と、希望する臨床結果または産業上の成果を完全に一致させる必要があります。
特定の解像度のニーズと利用可能なインターフェイス帯域幅を厳密に一致させます。低遅延がミッションクリティカルである場合は、USB 2.0 で非圧縮 1080p を指定しないでください。帯域幅のボトルネックにより、必然的に深刻な使用不能なビデオ遅延が発生します。
被写界深度 (DoF) と視野 (FoV) を正確に定義する必要があります。これらの重要な要件は、特定の検査対象の距離に基づいてください。広い FoV は、一般的な空洞の概要に見事に機能します。逆に、狭い FoV は、非常に詳細なクローズアップ欠陥検査に適しています。
ISP チューニング パラメータをカスタマイズするベンダーの実証済みの能力を評価します。自動ホワイトバランスや自動露出などの機能には、非常に具体的なキャリブレーションが必要です。反射金属パイプには、人間の有機組織とは大きく異なる調整プロファイルが必要です。
プロセスの早い段階で包括的な EMI/EMC コンプライアンス文書を確認してください。この書類は、IEC 60601 などの厳格な医療機器認証にとって特に重要です。書類がなければ、最終製品は確実に規制クリアランステストに合格しません。
評価基準 |
産業用途に焦点を当てる |
医療アプリケーションの焦点 |
|---|---|---|
ISP チューニング |
反射率の高い金属のグレアを積極的に低減 |
組織識別のための並外れた高い色忠実度 |
コンプライアンス |
標準 CE/FCC、堅牢な IP67+ 防水定格 |
厳格な IEC 60601、必須の生体適合性規格 |
熱制限 |
中程度の制限 (主にセンサーのノイズ低減に重点を置く) |
非常に厳しい(組織損傷の閾値を十分に下回らなければならない) |
標準ベンダー評価キットを使用してプロジェクトを開始することを常にお勧めします。これらのキットを使用すると、OS の互換性をテストし、信頼性の高い温度ベースラインを確立できます。カスタム PCB 形状や特殊なケーブル長を決定する前に、この重要なテストを実行してください。初期のテストにより、隠れた統合の障害が明らかになります。最終的に、チームはコストのかかるハードウェアのリビジョンを数か月節約できます。
UVC 準拠のカメラ モジュールを統合すると、ソフトウェア アーキテクチャ全体が大幅に簡素化されます。これにより、異なるオペレーティング システム間でカスタム ドライバーを維持するという大きな負担が完全に取り除かれます。ただし、このドライバーレスの利便性を実現するには、事前に非常に厳密なハードウェア検証が必要です。物理インターフェイス、電力バジェット、熱放散の制限を注意深く検証する必要があります。
透明性の高いエンジニアリング文書を積極的に提供してくれるベンダーを優先します。初期のプロトタイピング用のモジュール式評価キットを提供する積極的なパートナーを探してください。特殊なハードウェア制御用に UVC 拡張ユニットをカスタマイズする技術的能力を備えていることを確認します。これらの事前の措置を講じることで、最も要求の厳しい環境でも内視鏡システムが確実に動作するようになります。
A: パッシブ USB 2.0 ケーブルは通常、最大 5 メートルです。より長い到達距離を必要とする内視鏡の場合、アクティブ リピーター ケーブル、またはハンドルで信号を別のプロトコル (MIPI やイーサネットなど) に変換する必要があります。
A: いいえ。Type-C カメラ モジュールが UVC 準拠の場合、コネクタ タイプ (Type-C) は物理的および電気的な供給のみを決定し、ソフトウェア プロトコルは決定しません。ネイティブ OS ドライバーを利用します。
A: はい、通常は YUY2 形式を使用しますが、USB 2.0 帯域幅によって大幅に制限されます。非圧縮 1080p は通常 5 ~ 10 fps に制限されているため、スムーズな 30 fps ストリーミングには MJPEG 圧縮が標準となっています。
A: LED 制御は通常、USB ケーブル上の物理インライン ハードウェア調光器を介して、またはモジュールのファームウェアにプログラムされた UVC 拡張ユニット (XU) を使用するソフトウェアを介して処理されます。


