Vues : 0 Auteur : Éditeur du site Heure de publication : 2026-11-16 Origine : Site


Les ingénieurs matériels et les intégrateurs de systèmes sont confrontés à un goulot d'étranglement critique lorsqu'ils intègrent des systèmes de vision dans des espaces confinés. Vous devez constamment équilibrer la taille du module miniature et la transmission de données fiable. L'adoption généralisée de la norme USB Video Class (UVC) a rationalisé ce processus d'intégration. Il élimine les dépendances frustrantes des pilotes personnalisés et simplifie votre architecture logicielle. Toutefois, l’intégration physique comporte encore des risques cachés. Vous devez gérer des contraintes matérielles complexes pour garantir des performances stables et à long terme. Ce guide détaille les réalités techniques de l'intégration d'un Module de caméra endoscopique USB UVC . Nous nous concentrons fortement sur la sélection de l'interface, les contraintes d'alimentation et la compatibilité au niveau du système d'exploitation. Vous apprendrez à gérer la puissance thermique, à évaluer la durabilité des connecteurs et à sélectionner les bons protocoles. Ces informations pratiques garantissent des déploiements de produits évolutifs et conformes pour les applications médicales et industrielles.
Les pilotes de caméra personnalisés introduisent une dette de maintenance importante tout au long du cycle de vie du produit. Ils créent des vulnérabilités de mise à jour du système d’exploitation et des obstacles complexes à la conformité. UVC standardise la charge utile vidéo pour résoudre ces problèmes fondamentaux. Il permet au système hôte de reconnaître automatiquement le matériel de la caméra. Cette standardisation supprime le besoin d'installations de logiciels propriétaires. Vos utilisateurs finaux bénéficient d’une véritable configuration plug-and-play.
Nous devons détailler ici l’avantage distinct des UVC. Le protocole UVC s'interface de manière native avec les interfaces de programmation d'applications (API) du système hôte. Sur les machines Windows, il utilise les frameworks DirectShow ou Media Foundation. Sur les distributions Linux, il exploite Video4Linux2 (V4L2). Cette intégration native garantit une communication transparente entre le matériel et le système d'exploitation. Vous évitez le casse-tête lié à la réécriture des pilotes personnalisés pour chaque mise à jour mineure du système d’exploitation.
Une intégration réussie permet d'obtenir des mesures de performances spécifiques et mesurables. Vous avez besoin de fréquences d’images stables et d’une latence exceptionnellement faible. Une reproduction précise des couleurs est également vitale pour les tâches de diagnostic ou d’inspection. Le système doit fournir ces résultats de manière cohérente. Cela ne devrait jamais nécessiter un dépannage logiciel de l’utilisateur final. La fiabilité plug-and-play définit en fin de compte un déploiement de module réussi.
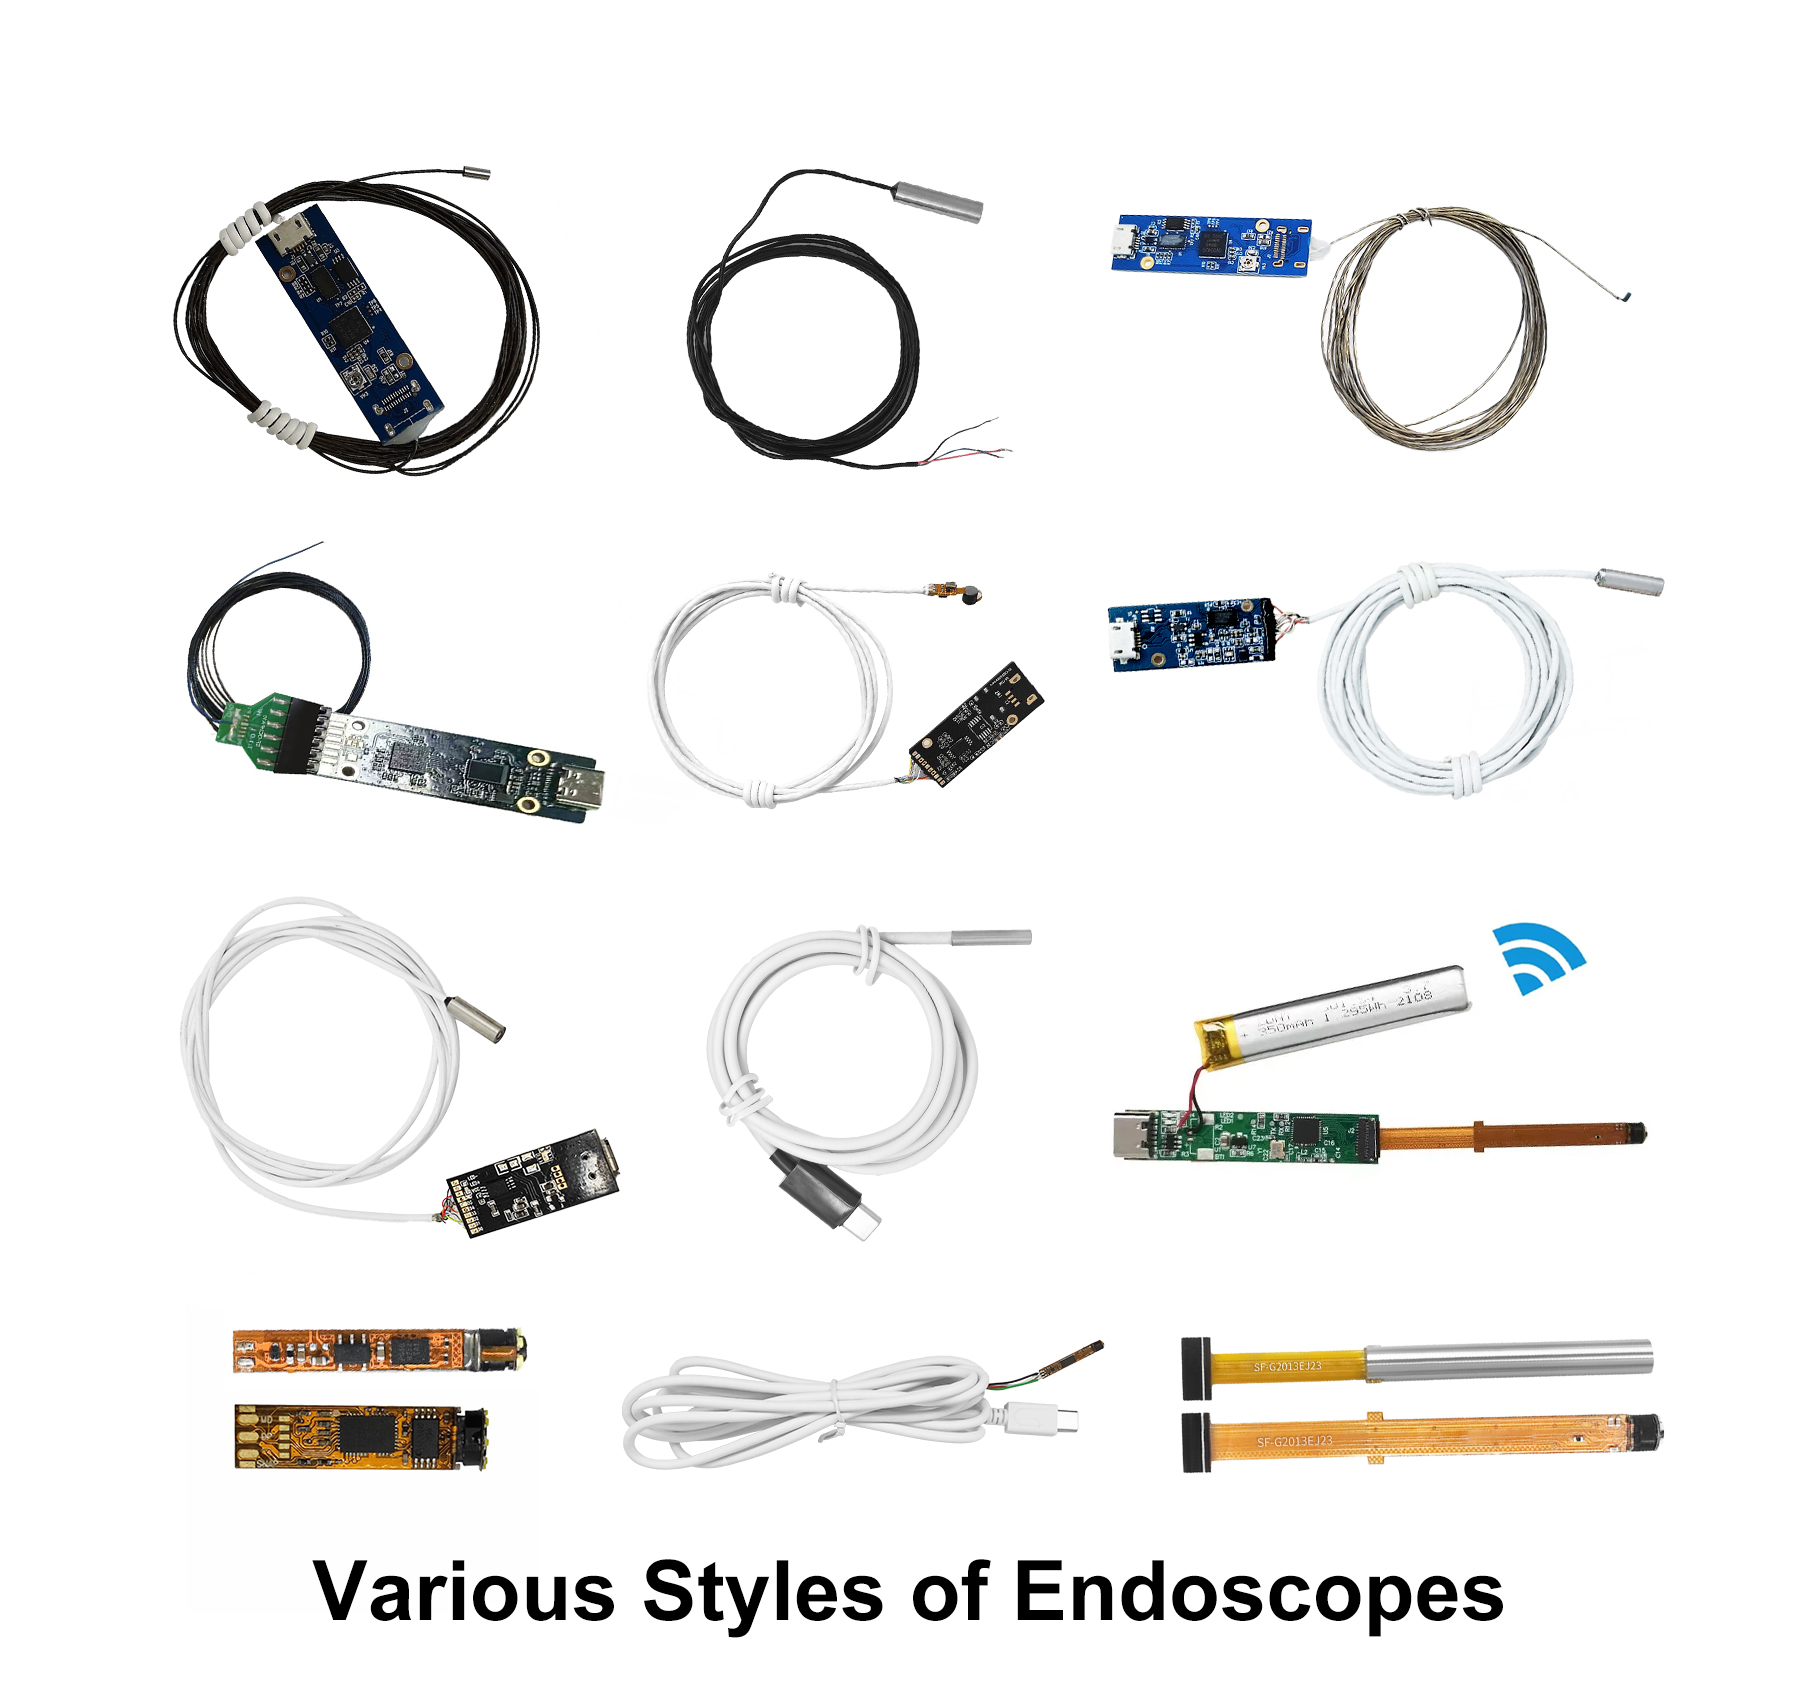
Le choix de la bonne interface physique détermine la compatibilité et les performances à long terme de votre produit. Vous devez soigneusement peser le support existant par rapport aux normes modernes de fourniture d’énergie.
Le Le module de caméra UVC USB2.0 reste la norme industrielle incontestée pour les conceptions d'endoscopes de base. Il prend généralement en charge les résolutions 720p ou 1080p en streaming à 30 images par seconde. Cette interface offre une compatibilité universelle inégalée avec les anciens chariots médicaux et les anciens terminaux industriels.
Cependant, vous devez tenir compte de limitations strictes de bande passante. L'USB 2.0 fournit un maximum théorique de 480 Mbps. En pratique, vous n’atteignez qu’environ 300 Mbps de débit utilisable. Cette restriction oblige à utiliser obligatoirement des formats de compression comme MJPEG ou YUY2. MJPEG réduit considérablement les besoins en bande passante mais introduit une légère latence de traitement. YUY2 propose des images brutes non compressées mais réduit considérablement la fréquence d'images maximale réalisable. Vous devez équilibrer ces compromis techniques en fonction des exigences visuelles en temps réel de votre application.
Les diagnostics portables modernes s'appuient de plus en plus sur le de caméra de type C. Module Il s'intègre parfaitement aux oscilloscopes industriels connectés aux appareils mobiles et aux tablettes cliniques modernes. Le connecteur réversible améliore considérablement l’expérience utilisateur dans les environnements cliniques au rythme rapide. Il élimine les erreurs d’insertion lors des procédures critiques.
L'empreinte physique présente ici un défi de conception unique. Le routage des connexions de type C à l’intérieur de boîtiers étanches nécessite une planification minutieuse de la disposition des circuits imprimés. Parfois, l'utilisation de configurations nues à 4 ou 5 broches au niveau du PCB fonctionne mieux. Vous pouvez câbler le module en interne tout en exposant un port standard de type C en externe. Cette approche permet d'économiser un espace interne précieux tout en conservant une connectivité externe moderne. Il offre le meilleur des deux mondes pour les conceptions d’appareils compacts.
Les endoscopes subissent quotidiennement des flexions répétées et des environnements très hostiles. Vous devez évaluer rigoureusement les cycles de raccordement pour tous les connecteurs externes exposés. La décharge de traction mécanique est absolument essentielle à l'endroit où le câble rencontre la tête de la caméra. Une erreur courante consiste à sous-spécifier le manchon anti-traction. Une mauvaise décharge de traction entraîne inévitablement une défaillance prématurée du signal et des réparations coûteuses. Les meilleures pratiques imposent d'utiliser des connecteurs surmoulés et des câbles à haute flexibilité. Ces matériaux protègent le câblage interne délicat des contraintes mécaniques sévères et empêchent la pénétration de l'humidité.
Les caméras endoscopiques intègrent des composants électroniques denses et complexes dans des espaces microscopiques. Cette densité physique fait de la gestion de l’énergie et de la dissipation thermique vos principales priorités d’ingénierie.
La fourniture d'alimentation USB suit des protocoles très spécifiques dans les modules UVC. La plupart des modules d'endoscope nécessitent une ligne d'alimentation 5 V très stable. Cependant, la consommation de courant réelle fluctue considérablement pendant le fonctionnement actif. L'éclairage LED tire un courant variable en fonction de paramètres de luminosité spécifiques. Le processeur de signal d'image (ISP) interne consomme également beaucoup d'énergie lors du rendu d'images complexes. Vous devez vous assurer que le périphérique hôte peut fournir confortablement un courant de crête stable. Des chutes de tension soudaines entraîneront une déconnexion aléatoire de la caméra.
Les capteurs haute résolution logés dans des diamètres inférieurs à 5 mm génèrent une chaleur rapide et intense. La petite surface ne peut tout simplement pas dissiper cette énergie thermique assez rapidement. Cette chaleur emprisonnée présente de graves risques dans les applications réelles sur le terrain. Une erreur courante consiste à ignorer complètement la chaleur localisée générée par le FAI.
En milieu médical, le dépassement des limites thermiques strictes peut provoquer de graves lésions tissulaires du patient. Les organismes de réglementation surveillent et limitent étroitement les températures des pointes des endoscopes. Lors des inspections industrielles, une chaleur excessive introduit un bruit important du capteur dans l’image. Ce bruit thermique dégrade la clarté de l’image et masque les défauts critiques de l’inspection.
Vous devez mettre en œuvre de manière proactive des stratégies de refroidissement robustes pendant la phase de conception. Les solutions au niveau matériel incluent l’utilisation d’un blindage conducteur en cuivre pour diffuser la chaleur localisée. Le cycle de service des LED réduit la consommation d'énergie continue et abaisse activement les températures.
Les ajustements du micrologiciel jouent également un rôle majeur dans le contrôle thermique. Le plafonnement des fréquences d’images empêche activement le FAI de surmener. Vous pouvez programmer des coupures de sécurité thermique directement dans le micrologiciel de l'appareil. Ces approches combinées maintiennent efficacement des températures de fonctionnement sûres en cas d'utilisation continue.
UN Le module de caméra d'endoscope USB doit communiquer parfaitement entre divers systèmes hôtes. UVC fournit la base de référence nécessaire, mais chaque système d'exploitation gère le protocole différemment.
Différents systèmes d'exploitation nécessitent des approches d'intégration très spécifiques. Vous devez tester de manière exhaustive votre module sur toutes les plateformes cibles prévues.
La norme UVC couvre strictement les capacités de base de streaming vidéo. Mais que se passe-t-il si vous avez besoin de contrôles matériels personnalisés ? Les unités d'extension UVC (XU) résolvent ce problème d'ingénierie spécifique. Les XU permettent aux intégrateurs d'accéder aux commandes de caméra propriétaires en toute sécurité dans le cadre standardisé.
Vous pouvez mapper des bascules LED spécifiques ou des déclencheurs de mise au point automatique directement aux commandes XU. Cette méthode maintient l'appareil complètement sans pilote tout en déverrouillant des fonctionnalités avancées. Il offre à votre équipe logicielle une API hautement standardisée pour contrôler de manière fiable les fonctionnalités matérielles personnalisées.
La sélection du module parfait nécessite un cadre d'évaluation hautement structuré. Vous devez parfaitement aligner les spécifications techniques avec les résultats cliniques ou industriels souhaités.
Adaptez étroitement vos besoins de résolution spécifiques à la bande passante d’interface disponible. Ne spécifiez pas 1080p non compressé sur USB 2.0 si une faible latence est essentielle à la mission. Le goulot d’étranglement de la bande passante entraînera inévitablement un décalage vidéo important et inutilisable.
Vous devez définir avec précision la profondeur de champ (DoF) et le champ de vision (FoV). Basez ces exigences critiques sur la distance cible de votre inspection spécifique. Un large FoV fonctionne à merveille pour les aperçus généraux des cavités. À l’inverse, un FoV étroit convient aux inspections de défauts très détaillées et rapprochées.
Évaluez la capacité éprouvée du fournisseur à personnaliser les paramètres de réglage du FAI. Des fonctionnalités telles que la balance des blancs automatique et l’exposition automatique nécessitent un calibrage très spécifique. Les tuyaux métalliques réfléchissants nécessitent des profils de réglage très différents de ceux des tissus humains organiques.
Recherchez une documentation complète sur la conformité EMI/EMC dès le début du processus. Ces documents sont particulièrement essentiels pour une certification stricte des dispositifs médicaux, telle que la norme CEI 60601. Sans cela, votre produit final échouera définitivement aux tests d'autorisation réglementaire.
| Critères d’évaluation Orientation vers | les applications industrielles Orientation | vers les applications médicales |
|---|---|---|
| Réglage du FAI | Réduction agressive de l'éblouissement pour les métaux hautement réfléchissants | Fidélité des couleurs exceptionnellement élevée pour la différenciation des tissus |
| Conformité | Norme CE/FCC, indice d'étanchéité robuste IP67+ | Norme CEI 60601 stricte, normes de biocompatibilité obligatoires |
| Limite thermique | Limites modérées (accent principal sur la réduction du bruit du capteur) | Extrêmement strict (doit rester bien en dessous des seuils de lésions tissulaires) |
Recommandez toujours de démarrer votre projet avec des kits d’évaluation standard des fournisseurs. Ces kits vous permettent de tester la compatibilité du système d'exploitation et d'établir une référence thermique fiable. Effectuez ces tests cruciaux avant de vous engager dans des formes de PCB personnalisées ou des longueurs de câbles spécialisées. Les premiers tests révèlent clairement des obstacles cachés à l’intégration. En fin de compte, cela évite à votre équipe des mois de révisions matérielles coûteuses.
L'intégration d'un module de caméra compatible UVC simplifie considérablement votre architecture logicielle globale. Cela supprime complètement la lourde charge de maintenance des pilotes personnalisés sur des systèmes d’exploitation disparates. Cependant, cette commodité sans pilote nécessite une validation matérielle préalable très rigoureuse. Vous devez vérifier méticuleusement les interfaces physiques, les bilans de puissance et les limites de dissipation thermique.
Donnez la priorité aux fournisseurs qui proposent volontiers une documentation technique hautement transparente. Recherchez des partenaires proactifs fournissant des kits d’évaluation modulaires pour le prototypage précoce. Assurez-vous qu'ils possèdent la capacité technique nécessaire pour personnaliser les unités d'extension UVC pour des contrôles matériels spécialisés. Prendre ces mesures proactives garantit que votre système d’endoscope fonctionne de manière fiable dans les environnements les plus exigeants.
R : Les câbles USB 2.0 passifs ont généralement une longueur maximale de 5 mètres. Pour les endoscopes nécessitant des portées plus longues, des câbles répéteurs actifs ou la conversion du signal vers un protocole différent (comme MIPI ou Ethernet) au niveau de la poignée sont nécessaires.
R : Non. Si le module de caméra Type-C est conforme aux normes UVC, le type de connecteur (Type-C) dicte uniquement la livraison physique et électrique, pas le protocole logiciel. Il utilisera les pilotes natifs du système d’exploitation.
R : Oui, nous utilisons généralement le format YUY2, mais il est fortement limité par la bande passante USB 2.0. Le 1080p non compressé est généralement limité à 5 à 10 ips, c'est pourquoi la compression MJPEG est standard pour un streaming fluide à 30 ips.
R : Le contrôle des LED est généralement géré soit via un variateur matériel physique en ligne sur le câble USB, soit via un logiciel utilisant des unités d'extension UVC (XU) programmées dans le micrologiciel du module.


