


ビジョン システムを産業用ハードウェアに統合すると、エンジニアリング チームのリスクが高まります。ロボット工学、スマート農業、非破壊検査装置は、統合されたコンポーネントからの正確な視覚データに大きく依存しています。信頼できる視覚がなければ、自動化されたハードウェア システムはすぐに故障する可能性があります。主なボトルネックは、初期のコンポーネント統合中に現れることがよくあります。超小型モジュールのフォームファクタと適切な画質のバランスを取る必要があります。エンジニアは、センサーが設置されている狭いスペース内での熱出力の管理に常に苦労しています。また、重機環境全体で組み込みモジュールからの信頼性の高いデータ送信を維持するという課題にも直面しています。この記事は、ハードウェア開発チームにとって実践的な意思決定段階のフレームワークとして役立ちます。を評価するのに役立ちます 内視鏡カメラモジュール。 量産および統合用の複雑な光学的トレードオフをコンポーネント レベルで効果的に対処する方法を学びます。また、適切なモジュール インターフェイス アーキテクチャの選択についても説明します。最後に、完成品の大量生産が始まる前にモジュールのサプライチェーンのリスクを軽減する戦略を発見します。
モジュール インターフェイス (USB 対 MIPI など) を標準化すると、ホスト システムの処理オーバーヘッドと物理的フットプリントが早期に決まります。
コンパクトなカメラ モジュールを評価するには、センサー レベルで避けられない光学歪みに対して視野 (FOV) と被写界深度 (DOF) のバランスをとる必要があります。
既製のカメラ モジュールはプロトタイピングを加速しますが、デバイス内の特定の IP 定格 (防水/防塵) や厳しい熱制約を満たすには、多くの場合、カスタム調整された OEM モジュール ソリューションが必要です。
ベンダーの精査は、一貫したコンポーネントのリードタイム、ファームウェアのサポート、最小注文数量 (MOQ) を含め、モジュールの仕様書にとどまらないようにする必要があります。
まず、ターゲット環境を厳しいハードウェアの現実にマッピングする必要があります。たとえば、組み込みビジョンモジュールを統合したパイプライン検査システムは、一定の摩擦と湿気に耐えます。獣医用クロスオーバーデバイスには、生体適合性のあるハウジング素材と頻繁な滅菌に対する耐性で構築された内部カメラモジュールが必要です。スマート農業作物モニターは、極端な紫外線暴露と温度変動に直面しています。各環境では、カメラ コンポーネントのベースライン要件がまったく異なります。光センサー モジュールをユニバーサル プラグ アンド プレイ コンポーネントとして扱うことはできません。環境ストレス要因は、モジュールのレンズハウジングの材質、センサーの選択、内部接着剤の選択に直接影響します。モジュールサプライヤーのカタログを確認する前に、正確な動作条件を定義してください。
産業用デバイスのアプリケーションでは、内部コンポーネントに厳しい物理的制約が課されることがよくあります。検査ツールの外側挿入チューブの直径は 5 mm 未満であることがよくあります。これらの小さな寸法により、内部カメラ モジュールのサイズが大幅に制限されます。モジュールセンサーが小さいほど、本質的に収集する周囲光が少なくなります。また、コントラストの高い環境ではダイナミック レンジにも問題があります。設計段階の早い段階でこれらの物理的な制限を受け入れる必要があります。モジュールレンズアセンブリが小型化されると、口径が小さくなります。これにより、光のスループットが低下し、センサー近くの統合人工照明への依存度が高まります。エンジニアリング チームは、コンポーネントの小型化への要望と光子物理学の現実のバランスをとる必要があります。
ハードウェア チームは、統合されたビジョン コンポーネントを過剰にエンジニアリングするという罠に陥ることがよくあります。システムが不必要に複雑になるのを避けるために、モジュールの実行可能な最小解像度を早い段階で確立してください。極端なマイクロルーティングタスクには、0.08MP センサーモジュールのみが必要な場合があります。この低解像度により、ホスト プロセッサに負担をかけることなく、十分なナビゲーション フィードバックが提供されます。逆に、詳細な表面異常検出を目的としたモジュールでは、フル 1080p フィードが必要になる場合があります。高解像度のフィードには、メインボード上の堅牢な画像信号プロセッサと大きなリボン ケーブルが必要です。ソフトウェアが機能するためにモジュールから「認識」するために必要なものを正確に定義します。そのしきい値に達したら、コンポーネント仕様へのメガピクセルの追加を停止します。
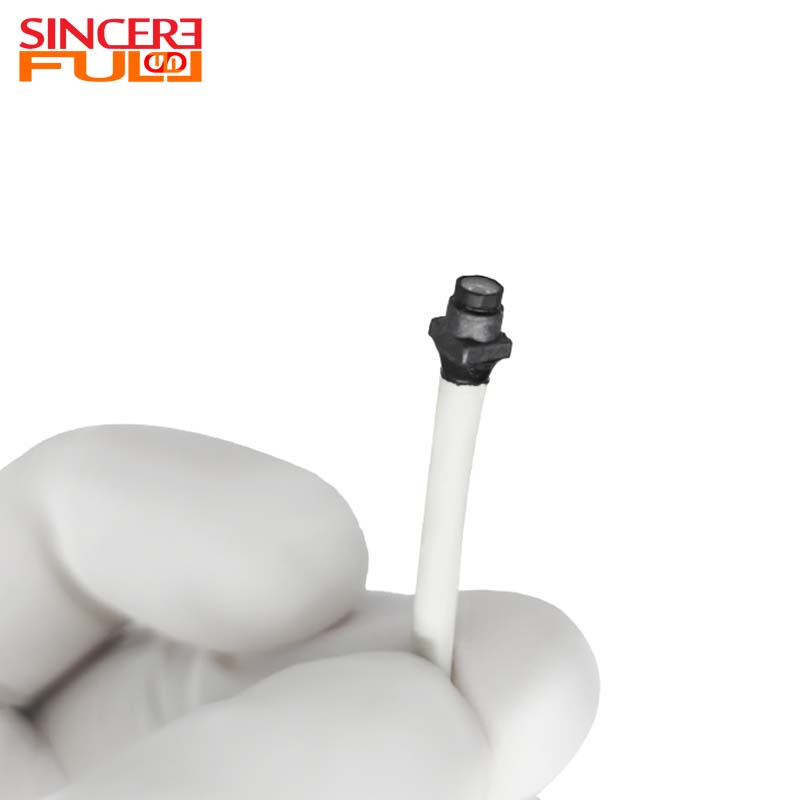
超小型 CMOS センサー モジュールを評価するには、マーケティング上の誇大広告を無視する必要があります。多くのエンジニアは、モジュール上のメガピクセルが高いほど、常に産業統合のパフォーマンスが向上すると信じています。この通説はエンジニアリング上の重大な頭痛の種を引き起こします。より多くのピクセルを小さなモジュールセンサーに詰め込むと、個々のピクセルのサイズが小さくなります。ピクセルが小さいと取り込む光が少なくなり、より多くの電子ノイズが生成されます。ピクセルピッチが 1.4 ミクロンを下回ると、低照度でのパフォーマンスが急速に低下します。多くの場合、適切に調整された低解像度のセンサー モジュールから、ホスト デバイス向けにより鮮明で使いやすいビデオ フィードが得られます。ビジョンコンポーネントを選択するときは、生のメガピクセル数よりもピクセルサイズと光感度を優先してください。
統合を成功させるには、モジュールの光学系を物理的な検査距離に一致させることが重要です。
検査距離に合わせた DOF: 5 mm ~ 50 mm の範囲の被写界深度は、密閉されたパイプ検査システムに組み込まれたモジュールに適しています。モジュールのレンズとターゲット表面の間の正確な距離を計算する必要があります。固定焦点レンズがこのコンポーネントのスペースを占めるため、焦点範囲を間違えると統合モジュールが役に立たなくなります。
エッジの歪みへの対処: 広角マクロ レンズは本質的に画像のエッジを歪めます。この「魚眼」効果により、ホスト ソフトウェア上の寸法測定値が歪みます。この歪みを複雑なレンズ スタックを使用してモジュール レベルで補正するか、メインボードのソフトウェア キャリブレーションによってデジタル的に補正するかを決定する必要があります。
照明は依然として、製品を評価する際の大きなハードルとなっています。 コンパクトカメラモジュール。 LED をモジュールのイメージ センサーのすぐ隣に配置すると、即時に統合の問題が発生します。まず、コンポーネントの絶縁バリアが故障すると、レンズに深刻なグレアが発生します。第二に、高出力 LED はかなりの熱を発生します。この熱負荷は CMOS センサーに直接伝わり、画像ノイズが増加します。最後に、LED は大量の電力を消費するため、ホストボードからのより太い配線が必要になります。代替の照明パスを評価する必要があります。リングライト構成は、より幅の広いデバイスチューブに対応します。光ファイバーの照明経路により光源がセンサーから完全に分離され、カメラモジュール先端の熱が排除されます。
を指定する 工業用内視鏡カメラモジュールに は、侵入保護に対する現実的なアプローチが必要です。最終的な統合デバイスが水中で継続的に動作する場合を除き、やみくもに IP68 を要求しないでください。マイクロモジュール規模で真の IP67 または IP68 定格を達成するには、特殊なポッティングコンパウンドとコンポーネント上のサファイアガラスカバーが必要です。これらの追加により、ユニットコストと組み立て時間が増加します。さらに耐薬品性にも配慮。産業環境では、デバイス、ひいては内部モジュールが強力な溶剤、機械油、腐食性洗浄剤にさらされます。モジュールベンダーが、展開環境に存在する特定の化学物質に対してシーラントをテストしていることを確認してください。
多くの開発チームはデフォルトで ラピッドプロトタイピング用のUSB内視鏡カメラ モジュール。コンポーネント統合の利点は明らかかつ即時です。 Universal Video Class (UVC) 準拠により、さまざまなホスト オペレーティング システム間でのプラグ アンド プレイ機能が保証されます。カスタム コンポーネント ドライバーを作成する必要がなくなります。標準の PC またはシングル ボード コンピューター (SBC) との統合には数分かかります。ただし、USB モジュールのアーキテクチャには厳しい制限があります。ハードウェア上にアクティブなリピータがなければ、ケーブル長は簡単に 2 メートルを超えることはできません。さらに、USB プロトコルでは顕著な遅延が発生します。この遅延により、リアルタイムのロボット操作がイライラし、潜在的に危険になります。
高度なハードウェア統合には、直接 SOC モジュール インターフェイス用の USB をバイパスすることが必要になります。 MIPI CSI-2 および DVP モジュール インターフェイスは、遅延を大幅に短縮します。これらは、ホスト システムのプロセッサへの生データへの直接アクセスを提供します。このアーキテクチャでは、かさばる USB ブリッジ チップを削除することで、カメラ モジュール先端の物理的な設置面積を削減します。ただし、このアプローチには隠れた統合コストが潜んでいます。モジュール用のカスタム Linux ドライバーを開発する必要があります。また、メインボード上の複雑なイメージ シグナル プロセッサ (ISP) の調整にも直面します。生のセンサー データは、適切に色補正してディベイヤー化するまではひどいものに見えます。この調整プロセスでは、モジュールの出力を最適化するために専門の画像エンジニアが必要です。
産業環境は、電磁干渉 (EMI) に対する巨大なアンテナとして機能します。重機、サーボモーター、高圧線は激しい電気ノイズを発生します。このノイズは、長いケーブルを介してモジュールからメインボードに伝わる際に、繊細なビデオ信号を簡単に破損します。 EMI を軽減するには、モジュールのワイヤリング ハーネスに堅牢なケーブル シールドが必要です。ツイストペア配線と編組銅シールドを使用する必要があります。深刻な場合には、光ファイバー伝送がコンポーネントに対する唯一の実行可能なソリューションになります。騒がしい工場フロア全体で組み込みモジュールからの信号の整合性を維持することの難しさを過小評価しないでください。
機能カテゴリ |
USB 2.0 / 3.0モジュールインターフェース |
MIPI CSI-2 モジュール インターフェイス |
|---|---|---|
統合速度 |
非常に高速 (UVC プラグアンドプレイ) |
遅い (カスタムドライバーが必要) |
レイテンシーレベル |
中程度から高 (顕著な遅延) |
超低 (ほぼリアルタイム) |
ハードウェアの設置面積 |
大型 (モジュールにブリッジ IC が必要) |
最小限(センサー直接接続) |
ISPの要件 |
カメラモジュール上で処理 |
ホスト側の ISP チューニングが必要 |
ベストユースケース |
PCベースのシステム、迅速なモジュールPoC |
組み込みロボティクス、AI エッジデバイス |
標準化されたモジュールは、初期のハードウェア検証への簡単なパスを提供します。市販の既製のカメラ コンポーネントは、急速に動き出すハードウェアのスタートアップに最適です。これらにより、多額の先行投資を必要とせずに、迅速な概念実証 (PoC) デバイスの構築が可能になります。利用可能なモジュール ハードウェアを使用して、コア ソフトウェア アルゴリズムをすぐにテストできます。ただし、COTS モジュールには明確な統合リスクが伴います。サプライヤーは、警告なしにモジュール コンポーネントを非推奨にする場合があります。また、柔軟性のないフォームファクターに縛られることになります。モジュールの焦点距離と堅固なケーブル配線が機械設計にほとんど適合しない可能性があり、最終的な統合製品では厄介な構造上の妥協を余儀なくされます。
最終的には、生産規模とパフォーマンスを考慮して、カスタム モジュール ハードウェアへの移行が必要になります。専用のシステムへの投資 OEM 内視鏡カメラ コンポーネントは機械的摩擦を解決します。ホスト デバイスの正確な焦点距離に合わせたカスタム レンズ プロファイルを指定できます。メインボードに完全に適合する特定のケーブル長と独自のコネクタが提供されます。このコンポーネント パスでは、ツールと設計時間に非定期エンジニアリング (NRE) コストが発生します。それでも、これらの初期コンポーネント投資により、大規模なユニットエコノミクスが向上します。カスタム モジュールにより、デバイスの生産ラインでの手動による統合と組み立て時間が短縮され、全体的な製造スループットが向上します。
カスタム モジュール エンジニアリングには、現実的なプロジェクト管理が必要です。光学物理学や半導体製造を急ぐことはできません。一般的なモジュールのリードタイムの内訳が明確なので、ホスト製品の発売期間を逃すことを回避できます。モジュール開発の次の標準フェーズ期間を考慮してください。
初期仕様と光学設計: 約3~4週間かかります。エンジニアはセンサーの選択を最終決定し、モジュールのレンズ性能をシミュレーションします。
カスタム ツールと最初の製品: 6 ~ 8 週間かかります。工場ではカスタム モジュール ハウジングを機械加工し、最初のコンポーネントのプロトタイプ バッチを組み立てます。
サンプリングと反復検証: 4 ~ 6 週間かかります。統合チームはホスト デバイスでモジュール サンプルをテストし、熱的または光学的欠陥を特定し、コンポーネントの軽微なリビジョンを要求します。
量産と品質向上: モジュールの最終承認後、4 ~ 8 週間かかります。コンポーネントのサプライヤーはセンサーの在庫を確保し、最終ラインのテスト装置を校正します。
コンポーネントの調達決定をマーケティング仕様のみに基づいて行わないでください。 OEM 購入者は、モジュールのサプライヤーに生の未処理のテスト画像を要求する必要があります。ホスト アプリケーションと同じ照明条件でキャプチャされたモジュール映像をリクエストします。スペックシートにはモジュールの視野角が 90 度であると記載されているかもしれませんが、エッジには重大な色収差が隠されています。エンジニアリング モジュールのサンプルは実際のストーリーを伝えます。サンプル モジュールをデバイスのメカニカル モックアップにすぐに取り付けます。ハードウェア ハウジング内で 2 時間の連続実行中にコンポーネントがどのように熱放散を処理するかを観察します。実際の物理モジュールの検証により、大量生産中の高価なコンポーネントの間違いを防ぎます。
モジュールのサプライヤーは、10 個の完璧なサンプルを簡単に構築できます。 1 万個の同一モジュールユニットを構築するには、厳格な品質管理が必要です。コンポーネントの製造現場について難しい質問をする必要があります。すべてのモジュールにわたって一貫した低照度パフォーマンスを確保するためにセンサー ビニングをどのように処理しているかを尋ねてください。コンポーネントの組み立て中のレンズのアライメント公差についてお問い合わせください。レンズのセンタリングが微視的にずれると、モジュールの画像の鮮明さが損なわれます。ライン終了テストの標準操作手順を要求します。すべてのカメラ モジュールは、組立工場への出荷箱に入る前に、自動光学校正リグを通過する必要があります。
コンポーネントの陳腐化はハードウェア製品を駄目にしてしまいます。モジュール ベンダーが、予定されているデバイスの耐用年数にわたってセンサーの可用性を保証していることを確認する必要があります。一部のモジュールで使用されている消費者グレードの CMOS センサーのライフサイクルは、わずか 18 か月であることがよくあります。産業用ハードウェアの寿命は 5 年であることがよくあります。モジュールのセンサーが生産終了になった場合、ホストデバイスの再設計が強制されることになります。ホストドライバーを書き直し、システムの ISP を再調整し、機械的なデバイスのハウジングを変更する必要があります。モジュールの正式なサポート終了 (EOL) 通知ポリシーを要求します。将来のハードウェア再設計段階でのギャップを埋めるために、コンポーネントのサプライヤーが最終購入オプションを提供していることを確認してください。
世界的な規制遵守をナビゲートするのは非常に面倒ですが、コンポーネントの統合には絶対に必要です。モジュールコンポーネントレベルでのコンプライアンスと最終製品レベルでのコンプライアンスを区別する必要があります。 CE または FCC 準拠を主張するカメラ モジュールにより、最終的なホスト デバイスの認証プロセスが簡素化されます。ただし、完成したホストデバイスには依然として独立したテストが必要です。モジュール自体内のすべての内部はんだおよび接着剤が RoHS に準拠していることを確認します。準拠していないモジュールを調達すると、税関で完成品の出荷がすべて停止されます。コンポーネントサプライヤーの最初の監査中に、すべてのモジュールの材料安全データシートと認証テストレポートを保護します。
マイクロビジョン モジュールをハードウェア システムに正常に統合するには、規律ある逐次的なアプローチが必要です。埋め込みセンサー モジュールを検討する前に、まずデバイスの環境的および物理的制約を最終的に決定してください。ホスト システムの遅延耐性と処理能力に基づいて、モジュール インターフェイス アーキテクチャを選択します。実際の照明条件下でハードウェア内の生のエンジニアリング モジュール サンプルを使用して、コンポーネントの光学性能を検証します。最後に、コンポーネント ベンダーの品質管理とライフサイクル ポリシーを監査することで、信頼性の高いモジュール サプライ チェーンを確保します。最も明確な次のステップは、コンポーネント ハードウェアのトライアルを開始することです。エンジニアリング チームには、対象を絞ったモジュール評価キット (EVK) をリクエストすることをお勧めします。このモジュール キットが計画されたホスト アーキテクチャと厳密に一致していることを確認し、メインボード上でソフトウェア統合テストを即時に実行できるようにします。
A: 標準コンポーネントの範囲は、ホスト アプリケーションによって大きく異なります。組み込みモジュールは通常、マイクロ産業用ルーティング システムまたは獣医用クロスオーバー デバイスに統合するために 1.0 mm から始まります。優れた照明と大型の内部センサーが必要な堅牢な検査ハードウェアに統合できるよう、最大 8.0 mm 以上にスケールアップします。
A: コンポーネント内の熱管理には複数の統合戦略が必要です。アルミニウムモジュールハウジングを使用して、ホストデバイスフレームへの熱放散を促進します。メインボードからパルス幅変調 (PWM) を実装すると、モジュールの動的 LED 調光が可能になり、継続的な消費電力が削減されます。最後に、センサー レベルでのサーマル スロットリング アルゴリズムを利用して、ハードウェア コンポーネントの永久的な損傷を防ぎます。
A: 標準 USB モジュール プロトコルは、2 ~ 3 メートルを超えると信号が大幅に劣化します。コンポーネントの配線が 5 メートルを超える場合は、ホストへの信号をブーストするためのアクティブなリピーター ケーブルが必要です。あるいは、モジュールを大型機械内の長距離内部伝送用に特別に設計された FPD-Link や GMSL などの産業用伝送プロトコルに切り替える必要があります。
A: 臨床または獣医学のクロスオーバーを対象としたモジュールは、高度なツールに統合するための厳密な滅菌要件、生体適合性コンポーネントのハウジング、および特定の規制準拠 (ISO 13485 など) を優先します。また、組織分析における絶対的な色の再現精度にも重点を置いています。一方、産業用モジュールでは、コンポーネントの堅牢性、極めて高い耐薬品性、より広い動作温度、および重いハードウェアの導入における全体的な統合のコスト効率が優先されます。


